
地瓜机器人推出 WM-LOCO 方案,首次将预测世界模型引入人形机器人复杂地形行走,与 PPO 策略实现端到端联合训练。
方案不依赖落脚点标注、教师蒸馏或多模块串行流程,从视觉输入到关节控制指令,训练过程一步到位。
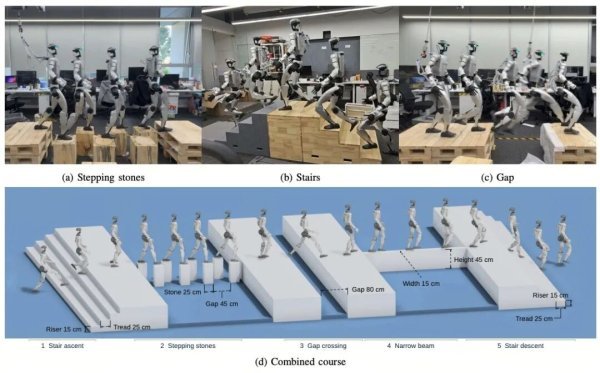
仿真环境中,面对梅花桩、楼梯、沟壑和独木桥四种离散稀疏地形,WM-LOCO 通过率接近 100%,且步态连贯性优于基线 PPO 策略。
同一套训练权重 Zero-shot 部署至 Unitree G1 真机,在楼梯、沟壑、独木桥、梅花桩四类地形上总体成功率达 92.5%,并完成 0.8 米宽沟壑的一步跨越。
该方案已在旭日 S600 计算平台上完成公开现场实时演示,验证了算法在真实传感器噪声和物理环境下的稳定性与工程可靠性。
项目 :https://m0puppet.github.io/wm-loco/
论文 :https://arxiv.org/abs/2609.02542
《智能进行时》WM-LOCO 技术解读
机器人走梅花桩,难在哪里?
脚下能踩的地方很小,落脚要准,身体要稳,还得为下一步留出调整空间。当前这一脚踩在哪里,会影响身体重心,也会影响下一步能迈向哪里。
此前,地瓜机器人介绍了面向复杂地形行走的 WM-LOCO,并在旭日 S600 媒体沟通会上展示了机器人现场走梅花桩。这次,《智能发生时》邀请算法团队出镜,讲讲这段演示背后的训练方法:世界模型怎样学习动作带来的变化,又怎样帮助机器人作出行走决策?
落脚空间越小,连续走下去越难
梅花桩、楼梯、独木桥、沟壑,分别限制着机器人可落脚的位置、跨越距离或支撑面的宽度。这些场景被统称为 “落脚受限地形”。
在平地上,一次落脚偏差可能还有补救空间;踩上梅花桩后,脚掌稍有偏移,就可能失去支撑。即使这一步站住了,身体姿态不合适,也会增加下一步的难度。
视觉可以帮助机器人识别地形。接下来,机器人训练策略还需要学会协调落脚位置、摆腿动作和身体运动。通过强化学习,机器人可以在仿真中反复尝试;但在高难度地形上,训练早期频繁踩空,也会难以积累连续通过的经验。
WM-LOCO 的思路,是让机器人在学习行走的同时,学习动作如何影响自身状态和摄像头中的地形观测,再将学到的预测性特征用于行走决策。
将预测融入控制,世界模型助力精准落脚
WM-LOCO 将循环世界模型与 PPO 强化学习策略放在同一训练过程中联合优化。
世界模型结合机载深度图像、本体感知信息和动作历史,学习动作如何影响后续的身体状态、视觉观测与任务奖励。例如,向前迈出一步后,身体会怎样运动,摄像头中的地形会怎样变化,这些变化对应怎样的任务反馈。
通过这一学习过程,世界模型形成包含预测信息的内部特征。行走策略将这些特征与本体感知、速度指令等输入结合,输出关节控制动作,协调身体运动与落脚位置。
世界模型的预测能力,通过内部特征参与控制。真机运行时,策略直接利用这些特征生成动作,无需先展开多步未来预测,再从多个候选动作中搜索最优方案。
这一训练流程不需要人工标注落脚点,也不依赖教师 — 学生式多阶段蒸馏。世界模型与行走策略共同学习,预测任务所获得的信息可以直接用于控制。与此同时,训练仍需要地形环境、奖励设计和仿真设置,引导机器人在可支撑区域落脚。
跨沟壑、过窄桥,四类复杂地形真机成功率 92.5%
在相同感知输入、奖励设计和训练预算下,团队将 WM-LOCO 与 PPO 基线进行对比。结果显示,加入世界模型后,机器人在梅花桩、沟壑和独木桥场景中的通过能力显著提升,在楼梯上的步态也更加高效、平顺。
真机测试覆盖梅花桩、楼梯、沟壑和独木桥四类地形。Unitree G1 每类测试 10 次,共成功 37 次,总成功率为 92.5%,完成了跨越 0.8 米沟壑、通过宽 10 厘米独木桥等挑战。
团队还将 WM-LOCO 部署到旭日 S600 计算平台,在媒体沟通会上完成了机器人走梅花桩的公开现场演示。
机器人走过梅花桩,每一步都在为下一步创造条件。WM-LOCO 让机器人一边学走路,一边学习动作带来的变化,再将学到的预测信息用于控制。让机器人以对未来运动的预测指导当下决策,即使面对落脚空间极其有限的高难度地形,也能步步精准、行进自如。
(来源:地瓜机器人)
资讯评论 (0)
全部评论
暂无评论,来发表你的看法吧