高德 λ₀:让人类为人形机器人 "上课",500 小时全身经验走向真实机器人
—— 全身人类示范零样本迁移到宇树 G1
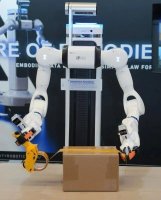
高德联合阿里 ATH 事业群发布 λ₀,通过可规模化的第一视角全身人类数据采集与处理管线训练人形机器人基座模型,并提出 500 小时 HumanVerse 数据集。λ₀采用三阶段训练:先学习物体交互与手部动作,再经 HumanVerse 数据学习全身协调交互,最后结合机器人示范进行本体适配。采集者佩戴 GoPro 相机与 PICO 身体追踪设备即可完成数据采集,单条示范用时由约 100 秒缩短至 29 秒。在 7 个任务上验证了从人类示范到宇树 G1 的零样本迁移;四项真实任务中 λ₀成功率 62.5%、平均任务进度 80.4%,SIMPLE 仿真基准成功率 90.0%。
 之家原创
1,177