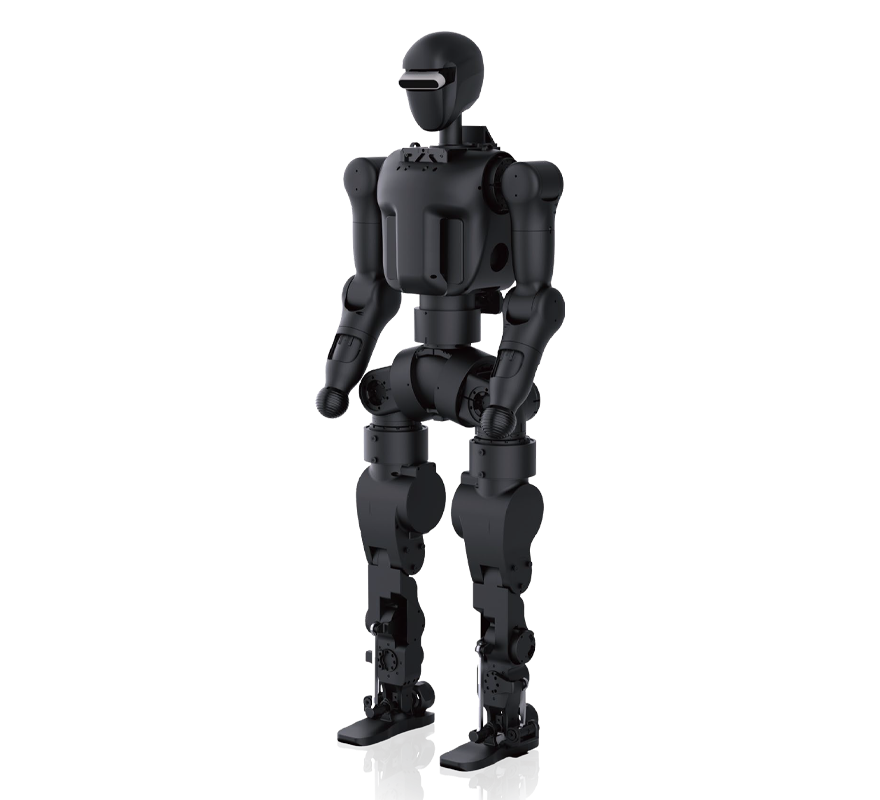
国内首款完整开源人形机器人,开放全套结构图纸、BOM 清单、装配手册、底层控制源码
高校科研、具身智能算法研究、步态控制开发、机器人赛事、运动控制基础研究
支持蓝牙手柄远程遥控、内置MT7921K模块,支持Wi-Fi6网络通信、IMU 惯性测量单元
操作系统Ubuntu 20.04、开放控制 API 、HDMI/USB Type-C/USB Type-A、支持算法二次开发、模型迁移
支持15~20坡度斜坡通行;20厘米高度楼梯攀爬;以及单脚站立、撑地爬起等高难度动作。
N1聚焦于高泛用运动控制与友好开放的开发体验,支持快走、奔跑、上下楼梯等多地形复杂动作,助力科研团队快速验证算法与应用。