
选具身机器人,就上具身之家
搜索结果

具身之家资讯

世界模型进入"自适应时代":酷哇发布 RISE 架构,重构具身智能的算力分配逻辑

世界模型进入"自适应时代":酷哇发布 RISE 架构,重构具身智能的算力分配逻辑

—— 推演门控按需分配想象预算

酷哇科技发布自适应想象世界模型框架 RISE,突破世界动作模型 "固定推演预算" 瓶颈。RISE 以潜在评估器与推演门控组成轻量级调度器,每步推演后动态权衡规划增益与算力成本,推演深度从 Roll/Stop 决策中自然涌现:平均单次仅 2.40 次推演迭代、延迟 287ms,NAVSIM v2 取得 90.8 EPDMS 最高规划质量。开源 CounterDrive 反事实数据集将风险识别 AUC 提升至 0.93 以上、事故识别准确率达 0.96。RISE 已作为插件接入 DAWN 架构验证通用性,为 "一脑多态" 机器人集群提供底层支撑。
超维动力完成超 5 亿天使 + 轮系列融资,华兴资本担任独家财务顾问

超维动力完成超 5 亿天使 + 轮系列融资,华兴资本担任独家财务顾问

—— 祥峰方广万石加注华兴独家顾问

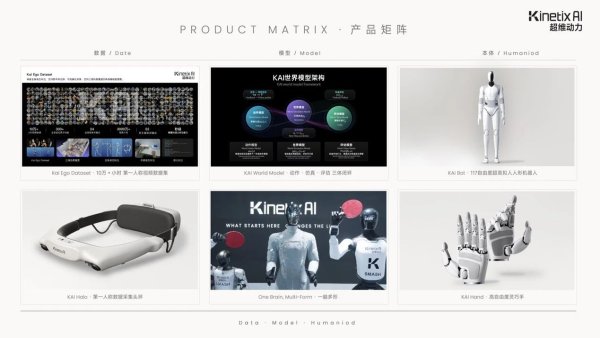
近日,超维动力完成超 5 亿元天使 + 轮系列融资,由新加坡淡马锡旗下祥峰资本、方广资本、万石资本等加注,华兴资本担任独家财务顾问。成立于 2025 年 9 月的超维动力是全栈具身智能大模型公司,不到一年已发布 KAI World Model 原生具身大模型、KAI Halo Lite 无本体数采头环、KAI Bot 人形机器人(117 个自由度)及 KAI Hand 灵巧手。依托 "数据 - 模型 - 本体" 飞轮,SMASH 乒乓球系统实现跨本体部署并获丁宁 "未来可期" 评价,KAI Hand 与 KAI Halo Lite 已全球开售交付。

保隆科技获得机器人旋转关节编码器定点,自主技术赋能具身智能

保隆科技获得机器人旋转关节编码器定点,自主技术赋能具身智能

—— 同侧双编 19bit 分辨率 2026 量产

近期,保隆科技获得头部新势力品牌的机器人旋转关节编码器项目定点,计划 2026 年 12 月量产。这是继机器人摄像头模组后,公司再次获得具身智能关键部件定点。本次定点的同侧双编单圈绝对值电感式编码器采用非接触式电磁耦合原理,对杂散磁场天然免疫,可在 - 40℃至 125℃工作,最高分辨率达 19bit,实现电机端与输出端同步高精度检测。依托数亿级车规传感器底座,公司将机器人关节重复定位精度提升至 ±10 arcsec、动态响应缩短至 < 1ms,为人形关节强磁、紧凑空间、全闭环高精度痛点提供车规级可量产感知方案。

超维动力与香港大学签约,共推具身智能产学研融合

超维动力与香港大学签约,共推具身智能产学研融合

—— 一脑多形对接港大科研积累

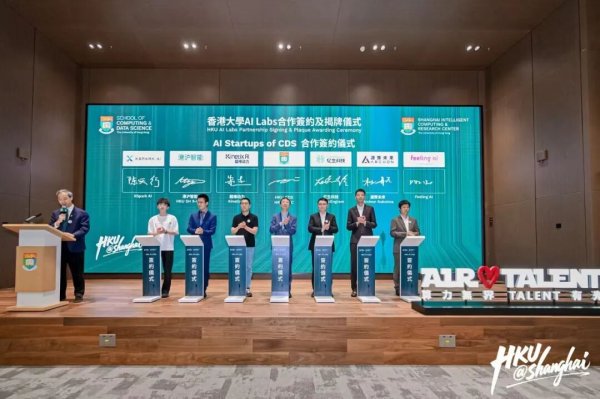
8 月 30 日,香港大学 "光耀张江巡礼" 系列活动暨张江基地二期启用仪式在上海举行。活动同期举办 "香港大学卓越人才论坛上海专场",港大 AI Labs 与超维动力现场签署合作协议,推动科研创新与产业实践深度融合。超维动力在 "一脑多形" 具身大模型、多模态 EgoCentric 数据采集、具身智能 AI Infra 平台与人形机器人本体等方面积累丰富产业资源,叠加港大在 AI 科研与人才培养上的深厚积淀,双方形成 "科研 - 产业 - 科研" 闭环,将在联合科研、人才培养与成果转化方面持续深化协同。

创新提质,产品增效:库萨科技城市服务机器人再落南京

创新提质,产品增效:库萨科技城市服务机器人再落南京

—— 行业首款触觉模态环卫机器人

继在南京城市公园、核心交通枢纽常态化运营后,库萨科技在市环卫集团支持下,将具身智能环卫机器人库萨星筠 ® 部署至玄武区核心市政道路试点。该机器人采用车规级设计,搭载视觉 AI 融合多传感器感知系统,可全天候应对非结构化场景并动态避障;其全模态感知系统为行业首个引入触觉模态,能 "看见" 落叶堆积、深入路沿死角,以超 96% 洁净率实现全覆盖清扫,配合微光作业、8 小时续航及 1000L 大容量垃圾箱,高效应对落叶期清扫压力。目前库萨已在国内外超 40 座城市落地部署,以南京试点为引加速智慧城市体系化建设。

戴盟与全球工业智能运维机器人领军品牌天创智能达成战略合作

戴盟与全球工业智能运维机器人领军品牌天创智能达成战略合作

—— 4R 场景共建百亿级特种市场

近日,戴盟机器人与南京天创智能正式建立战略合作,围绕电力新能源、油气化工、冶金矿山、应急救援 "4R" 场景矩阵,融合戴盟 "感知 — 数据 — 模型" 物理 AI 全栈能力与天创整机平台,共同构建百亿级特种作业市场的具身智能落地范式。天创智能巡检机器人出货量连续 6 年全球第一,并打造出全球唯一获 IIC T6 级防爆认证的人形机器人 "天魁 1 号"。双方将以戴盟触觉锚定世界模型 Daimon-TWM 为核心,成立触觉智能联合研发团队,贯通数据采集到场景落地的完整闭环,推动特种机器人从 "看得见、看得懂" 走向 "能预判、会操作"。

外滩大会 Day 1|眸深智能 M-Cyber Shaker 赛博调酒师走进消费服务现场

外滩大会 Day 1|眸深智能 M-Cyber Shaker 赛博调酒师走进消费服务现场

—— 14 自由度双臂模拟人类调酒师

9 月 9 日,2026 Inclusion・外滩大会开幕,眸深智能在 D13 展位带来 M-Cyber Shaker 赛博调酒师。产品以 14 个自由度双臂协同模拟人类调酒师双手,依托 MotionBrain 核心技术:环境感知识别精度达 99.5% 以上,轨迹规划响应时间≤30 毫秒,端侧部署内存占用降低 60%;配比误差不超过 ±1ml,底座占地不足 0.25 平方米,便于融入真实柜台。从取杯、倒酒到混合,一杯鸡尾酒背后是感知、理解、规划、执行与交互的完整协同,也是具身智能走向消费服务场景的窗口。

用手机就可以采集具身智能数据,Vbot 的无本体跨视角数据管线

用手机就可以采集具身智能数据,Vbot 的无本体跨视角数据管线

—— 人类示范跨视角对齐成任务卡

Vbot Lab 推出无本体跨视角数据管线:用普通手机即可采集具身智能数据。与传统方案不同,公司坚持 "采集做轻、管线做重",人类示范只说明任务,机器人通过自身第一人称视觉与本体数据学习执行。多路手机视频按时间对齐并在同一空间坐标系重建,形成空间任务资产;每个关键阶段提取目标物体与双手的 Visual Subpose,按顺序组成参考序列,训练时结合机器人观测生成动作,推理时无需更新参数。真机验证中,固定基座双臂机器人以不同于人类的抓法与路径,自主完成四对象按序入盒任务。