
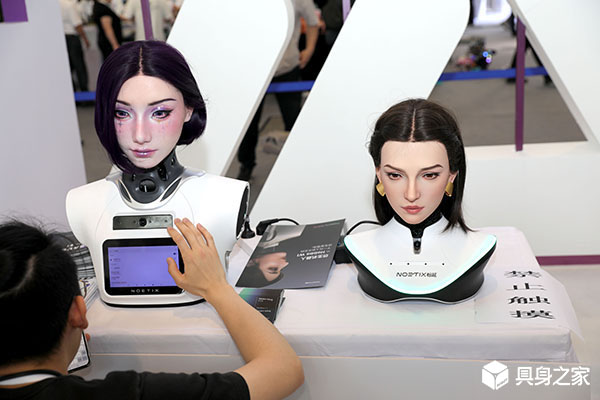
汉威卓益得联合首发电子皮肤 重塑机器人触觉交互能力
—— 全域触觉感知落地 推动具身智能交互升级迭代
2026世界机器人大会盛大启幕,汉威科技集团携手卓益得机器人重磅发布全球首款电容式全身电子皮肤,填补行业全域触觉感知技术空白。该创新产品依托柔性织物传感架构,实现机器人全身一体化触觉感知,彻底打破传统局部感知局限,为人形机器人赋予类人体触觉交互能力,广泛适配高端接待、康养陪护、教育成长、娱乐IP等多元民生场景,推动具身机器人从机械指令执行迈向智能感知交互新阶段。

—— 全域触觉感知落地 推动具身智能交互升级迭代
2026世界机器人大会盛大启幕,汉威科技集团携手卓益得机器人重磅发布全球首款电容式全身电子皮肤,填补行业全域触觉感知技术空白。该创新产品依托柔性织物传感架构,实现机器人全身一体化触觉感知,彻底打破传统局部感知局限,为人形机器人赋予类人体触觉交互能力,广泛适配高端接待、康养陪护、教育成长、娱乐IP等多元民生场景,推动具身机器人从机械指令执行迈向智能感知交互新阶段。
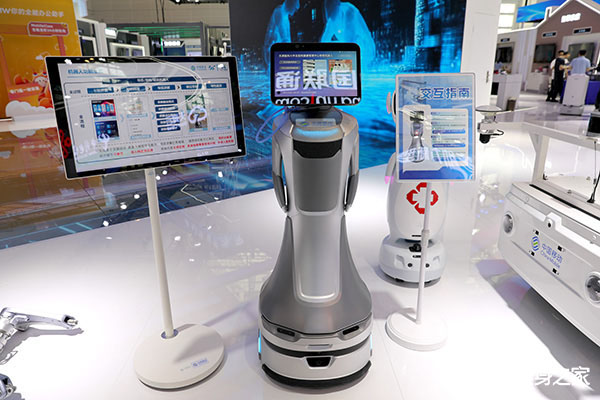
—— 全栈自研筑牢制造底座 加速具身智能规模化落地
近日,国内具身智能赛道企业智身科技公布最新产能运营数据,公司累计量产具身智能机器人突破1.5万台,单月产能稳定突破5000台,量产交付实力实现跨越式跃升。此次产能数据刷新行业量产纪录,标志着智身科技正式完成从样机研发、场景测试到工业化批量生产、规模化商业交付的完整闭环,也象征国内具身智能产业彻底走出实验室试点阶段,全面迈入量产落地、高速增长的全新发展周期。
—— 全模态真实行为数据 破解物理AI训练瓶颈
在2026世界机器人大会期间,光轮智能正式发布全球首个十万小时级全模态人类行为开源数据集EgoSuite-Open100K,填补了全球具身智能领域大规模、高精细、全维度实景训练数据的空白。
—— 多方研判时间窗口 锚定物理AI产业化新未来
2026世界机器人大会主论坛现场,多位具身智能赛道头部企业创始人同台发声,围绕行业核心议题展开深度探讨:具身智能的“ChatGPT时刻”究竟何时到来。相较于通用AI大模型的快速出圈,具身智能落地节奏相对平缓,行业尚未迎来颠覆性全民普及拐点。各位行业领军者结合当前技术迭代、数据积累与场景落地现状,给出差异化时间预判与清晰落地标准,为产业发展节奏、技术攻坚方向提供权威参考。
—— 全新MoRA架构落地 突破家庭长效作业技术瓶颈
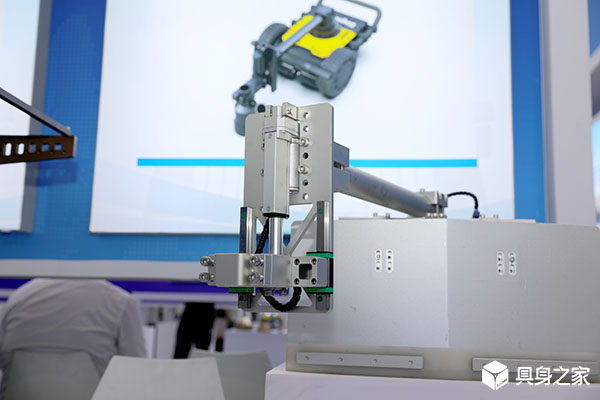
2026世界机器人大会(WRC 2026)在北京盛大启幕,新锐具身智能科创企业墨奇智能完成国内首次系统性公开首秀,重磅发布自研MoRA具身智能模型架构,并首度公开展示机器人15分钟超长程连续任务能力,全面解锁成熟稳定的家庭场景服务能力。本次亮相打破行业机器人“短程演示、长程失效”的普遍痛点,以系统化技术架构与实景实战表现,为家庭服务机器人商业化落地提供全新技术范式,成为本届大会民用具身智能赛道的核心亮点。
—— 鹿明 NexCore 打造机器人技能生产基础设施
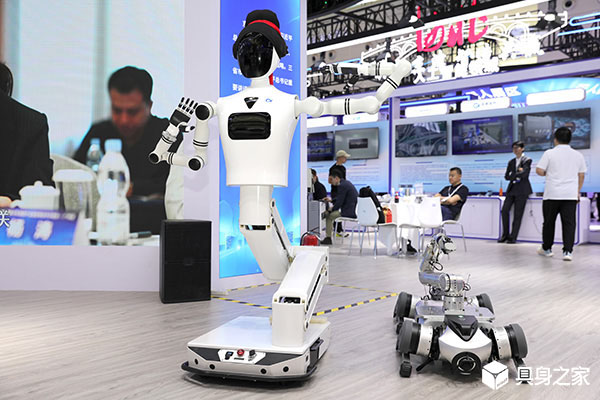
2026 上半年中国人形机器人全球出货占比达 97%,国内出货大幅增长,但真实产业落地案例依旧稀缺。行业共识转向重视实际作业能力,鹿明发布 NexCore 平台,打造数据资产管理‑模型训练‑技能评测‑机器人运营完整任务闭环,推动机器人技能 API 化、资产化。行业价值锚点逐步从硬件本体转向任务经验沉淀,平台以订阅、算力、验证、技能授权为商业模式,为不同硬件提供可复用、可持续迭代的技能生产基础设施。
—— 埃夫特启智的 "安卓方案" 实践
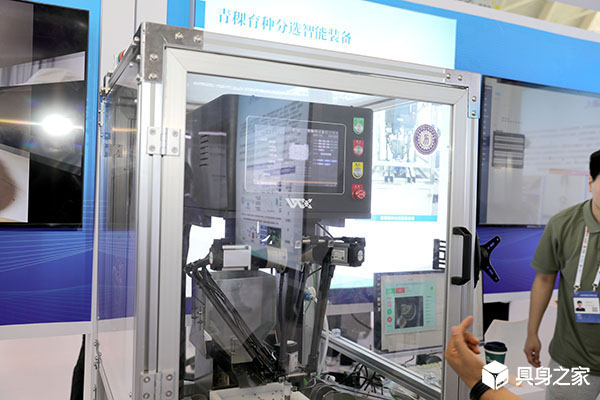
具身智能能力边界与走进工业生产之间存在巨大鸿沟,工厂对智能的定义是 "简单"—— 在产品换型、工件规格变化、多机协同全流程持续守住精度、节拍与可靠性。埃夫特与旗下启智 Openmind 共同研发智能机器人通用技术底座,试图给出 "安卓方案"。数据侧推出 HALO 技能服,真人直采 8 类多模态信息,延迟 < 10ms,将数据维度从动作层扩展到意图层;模型侧 HumanGPT 是从底层围绕人类技能构建的专用基础大模型,通过 RobotGPTs 实现跨本体迁移;工具链包含大衍数据平台、墨斗 IDE、Openmind OS,形成 "真人采数据→模型学技能→技能迁移→应用开发→本体执行" 闭环。该底座已通过跨构型、跨产线、跨工艺三重验证,复合机器人在主机厂产线识别上百种零部件 10 秒分拣成功率超 99%。
—— 仿真与真机的双轨探索
具身智能模型迭代迅速,全球各类榜单已超 20 个,中国牵头至少 11 个,但行业仍缺乏统一评测标准,分化出高保真仿真基准与真实机器人测试两条路线。多方共建的 RoboColiseum 仿真平台围绕指令跟随、空间理解、扰动适应、通用操作四维度推出 78 个任务,相同模型仿真与真机成功率差异小于 10%,开发者最快 30 分钟完成评测。但仿真与现实仍存在落差:虚拟环境消除现实干扰、企业可定向调试,榜单允许自有硬件导致算法能力无法剥离,标准化简短动作不覆盖产业长时间稳定运行需求。真机评测同步推进,RoboChallenge、港大 RoboDojo 等平台尝试统一硬件与评分标准,但多局限桌面操作。业内判断未来大概率走向仿真基准与产业场景评测两套体系并行。
—— 产品主义与平台生态的分野
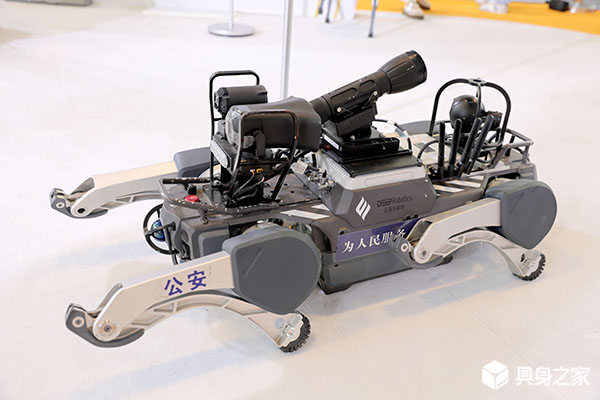
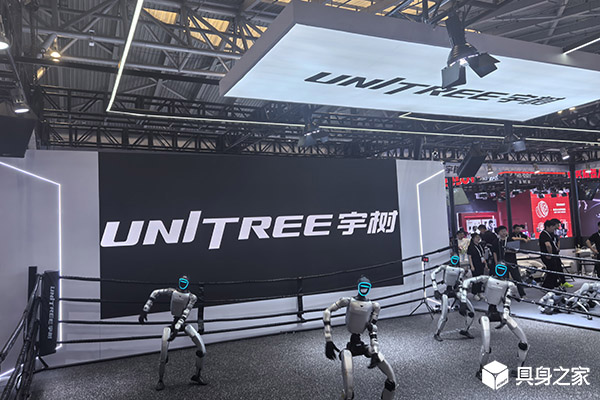
2026 年 8 月 19 日,宇树科技以 150.8 元 / 股登陆科创板,开盘 1100 元、收盘 845 元,中一签收益超 30 万;7 月 24 日智元机器人启动赴港上市,目标估值 400 亿至 500 亿港元,拟通过港股 18C 章登陆。中国具身智能两大巨头走出截然不同的道路:宇树是王兴兴个人色彩浓厚的极致产品公司,AB 股掌控 65.31% 表决权,核心研发仅 3 人,专注运动控制,四足 + 人形双轮驱动,G1 下探至 8.5 万元,2025 年营收 16.99 亿、扣非净利 5.91 亿;智元是华为系科研正规军打造的平台公司,邓泰华与稚晖君创立,9 名合伙人中 5 人华为背景,大小脑 AI 占 3/4 研发资源,以 "1+5+N" 架构拆分临界点、觅蜂、擎天租等 5 大子公司,2025 年营收 10.5 亿仍亏损。两者如当年理想与蔚来,正从相反方向走向交汇。
—— 开启物理AI自进化时代 重构机器人迭代逻辑
完成上市登陆资本市场后,宇树科技创始人王兴兴迎来上市后的首次公开主题演讲,跳出行业硬件参数比拼、人工迭代优化的传统思路,首次系统性对外阐释全新技术战略:推动机器人自主编写控制代码,实现无人工干预的持续性自我进化,正式对外公布物理AI机器人自进化V1.0体系,为全球四足及人形机器人产业开辟全新迭代路径,标志着具身智能技术迈入自主进化新阶段。