选具身机器人,就上具身之家
科技资讯

具身之家资讯

世界可以生成,经验也可以:JoinAI 在云栖大会发布 Physical AI 空间生成平台

世界可以生成,经验也可以:JoinAI 在云栖大会发布 Physical AI 空间生成平台

—— 让 Physical AI 训练经验可主动构建

9 月 24 日,2026 云栖大会期间,JoinAI 卓印智能发布面向 Physical AI 的空间生成平台。用户通过自然语言指令即可生成可进入、可编辑的三维空间,对象可增删改,并同步输出深度、分割、点云、相机参数等训练信息。JoinAI 将下一阶段定位为 "The Experience Layer for Physical AI",通过空间构成、生成式世界建模与 Terra 世界模型形成数据闭环,让长尾与失败场景可被主动定义,训练经验可规模化生成。
从接近到接触,他山科技助力 Reward AI 补齐 OM-1 感知链

从接近到接触,他山科技助力 Reward AI 补齐 OM-1 感知链

—— 电容触觉方案覆盖接近接触到抓握

近日,Reward AI 发布通用操作策略 OM-1 及配套可穿戴设备 Omnibody Hand,仅凭人类演示数据即可习得复杂操控技能。OM-1 末端采用的触觉传感器来自他山科技,基于电容原理的触觉传感方案可实现接近检测与高频触觉反馈,覆盖从接近、接触到抓握的完整感知过程,让模型得以推理仅靠视觉难以辨识的事件。他山科技 TS-F、TS-E 等多系列传感器均将接近觉作为核心感知维度,正于 IROS 2026 展出。

灵御 TA2 首次公开全流程自主展示|基于英特尔边缘服务器具身智能方案

灵御 TA2 首次公开全流程自主展示|基于英特尔边缘服务器具身智能方案

—— 英特尔边缘服务器方案跑通开柜递送

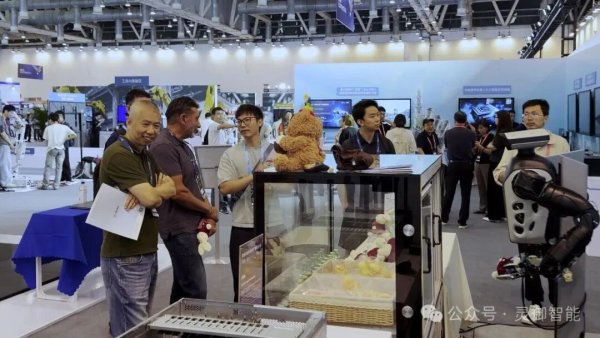
9 月 22 日至 23 日,英特尔技术创新与产业生态大会在苏州举行,灵御 TA2 双臂机器人基于英特尔边缘服务器具身智能方案,完成开柜、抓取、递送连续任务演示,首次公开全流程自主任务能力。该方案由英特尔边缘服务器提供算力、芯枢未来提供具身大脑模型、灵御提供 TA2 本体,跑通从模型决策到本体执行的完整链路。TA2 二开版同步开放接口,支持模型开发者与生态伙伴完成实机验证、真机数据生产与场景联合验证。

灵巧手能刺绣?一场 0.01 毫米的指尖考试

灵巧手能刺绣?一场 0.01 毫米的指尖考试

—— 苏绣大师手把手,教机器人劈丝穿针

今年秋天,苏州向红绣府,苏绣非遗代表性传承人府向红迎来一位特殊 "徒弟"—— 临界点旗舰灵巧手 OmniHand 3 Ultra。这只金属手拥有 21 个主动自由度、全直驱传动与指尖视触觉传感器,要接连闯过劈丝、捏针、穿针、合绣、捻线挑线五道难关,在 0.01 毫米的丝线上学会 "手感"。依托 DUET 双层具身接触智能架构,灵巧手以遥操作采集与强化学习攻克连续动作,完成从舞台演示到真实手艺场景的落地。

德塔智能发布原生人形机器人基础模型 Delta-0

德塔智能发布原生人形机器人基础模型 Delta-0

—— 210 秒完成 9 项家庭任务,全身协同自主长程

2026 年 9 月 28 日,德塔智能发布原生人形机器人基础模型 Delta-0。技术 Demo 展示其自主长程、全身协调与快速敏捷能力:机器人在 210 秒内规划 32 步,完成 9 个家庭场景任务,全程一镜到底,另一台搭载高自由度灵巧手的机器人完成黑胶唱片操作并应声起舞。Delta-0 采用 "大脑 - 小脑 - 力位" 协同设计,以人类全身动作数据训练,通过 "真实 - 仿真 - 真实" 体系学习评估,推动人形智能在真实场景加速落地。

成立一年完成 5 轮融资,诺因智能再获数亿元,累计超 10 亿元

成立一年完成 5 轮融资,诺因智能再获数亿元,累计超 10 亿元

—— 成立一年五轮融资,加速走向真实家庭

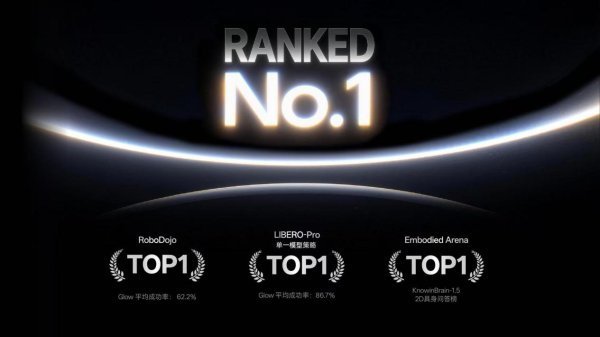
近日,消费级具身智能公司诺因智能完成数亿元天使 +++ 轮融资,由京东相关基金领投。自 2025 年 8 月成立以来,公司已完成 5 轮融资,累计融资额超 10 亿元。本轮资金将投向训练数据扩充、KNOWIN-X1 量产准备与高端人才引进。公司正推动 GLOW 生成式具身大模型从 "强泛化" 走向 "一教就会",让机器人通过一次示范获得新技能,计划 2027 年第一季度进入消费市场。

2026 高工灵巧操作未来技术大会:蓝点触控以力觉感知加速机器人场景落地

2026 高工灵巧操作未来技术大会:蓝点触控以力觉感知加速机器人场景落地

—— 六维力传感器市占率 80.3% 居首

9 月 23 日,2026 高工灵巧操作未来技术大会在北京举行,蓝点触控受邀参会,围绕灵巧操作落地路径与产业链企业展开交流。大会趋势显示,灵巧操作正从单一末端部件演变为感知、模型、数据、本体与控制共同决定的系统能力,力觉反馈是连接模型决策与物理执行的关键环节。据 CCID 报告,2025 年中国人形机器人六维力传感器市场前三厂商合计占 92.8%,蓝点触控以 80.3% 市占率位居首位,国产传感器实现对外资品牌的反超。

一次开源只是开始:拆解紫东太初 ZDTaichu5.0-9B,如何让多模态模型真正理解物理世界

一次开源只是开始:拆解紫东太初 ZDTaichu5.0-9B,如何让多模态模型真正理解物理世界

—— 从 "看见" 走向 "理解空间、推演变化"

9 月 15 日,紫东太初正式开源面向物理世界的通用多模态模型 ZDTaichu5.0-9B。该模型沿 "看见 — 理解空间 — 推演变化 — 指导行动" 的能力链路延伸,支持单图、多图与长时序视频统一处理,具备跨视角空间推理与具身条件推理能力,在九项国际空间理解基准中取得八项组别第一。此次开源同步开放空间多模态数据生产管线方案,涵盖数据去重、样本合成、一致性校验及预训练、SFT、GRPO 等环节,推动模型能力在真实场景中持续迭代。

全球首台搭载全国产化电子架构的具身智能机器人正式亮相

全球首台搭载全国产化电子架构的具身智能机器人正式亮相

—— 鸿道 + AUTBUS,构筑全国产化技术底座

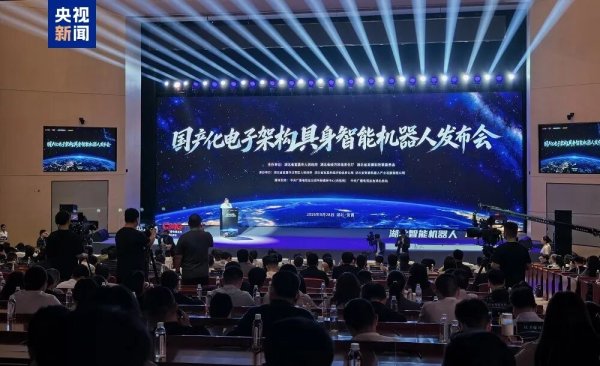
9 月 28 日,全球首台搭载全国产化电子架构的具身智能机器人在湖北宜昌正式亮相。该架构由东土科技研发,以确定性计算与确定性网络为基础,整合鸿道 Intewell 操作系统、AUTBUS 国际标准总线、MaVIEW 工具软件与全国产化 AI 芯片四项技术,实现控制与 AI 智能计算隔离融合,构建从 AI 决策到物理执行的全国产化底座。经国家工业信息安全发展研究中心测试,机器人在关节破坏、网络攻击等情况下仍保持安全运行,展现内生安全能力。