橡木果发布 Natus 具身本能模型,开辟触觉驱动机器人新路线
—— 零样本泛化打破数据依赖,同步完成天使轮融资
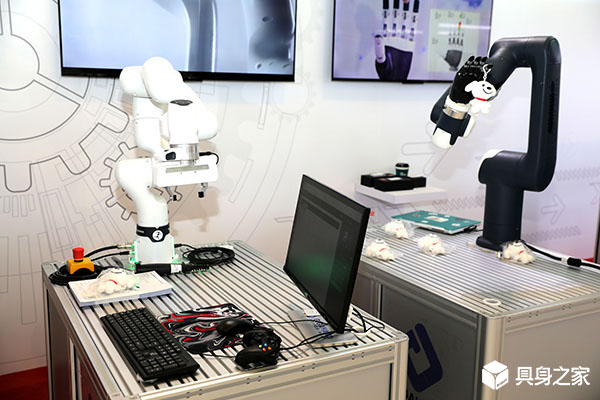
8 月 10 日,橡木果机器人发布全球首款以触觉感知为核心的 Natus AGE-0 具身本能模型,同时官宣天使轮融资,由招商局创投、蔚来资本领投。该模型跳出行业主流数据预训练路线,依托接触力学与触觉感知赋予机器人原生操作本能,实现跨设备、跨物料零样本自适应作业。团队由清华、哈佛交叉学科人才组成,全新 “本能驱动” 技术方案解决工业机器人数据采集成本高、场景适配差、响应滞后等行业痛点。