
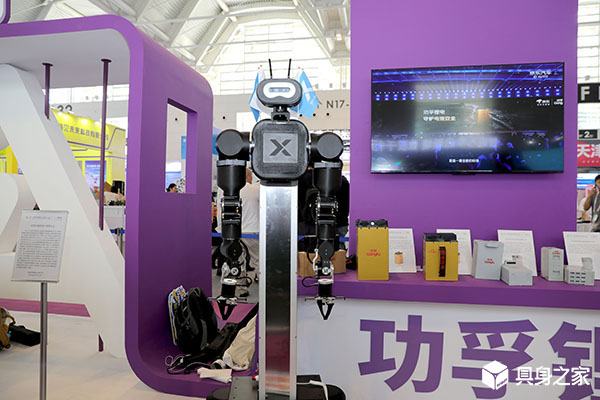
新系统赋能机器人真实场景自主作业
—— 破解陌生环境长时序任务痛点
成都人形机器人创新中心发布全球首个复杂语言指令集全自主超长视野机器人任务执行系统,技术已获发明专利。系统整合世界模型、VLA 模型,搭建任务理解到动作执行完整闭环,搭载该系统的 “贡嘎一号” 实现无遥控全自主完成多段子任务,解决未做数据适配的陌生环境下机器人决策规划难题。

—— 破解陌生环境长时序任务痛点
成都人形机器人创新中心发布全球首个复杂语言指令集全自主超长视野机器人任务执行系统,技术已获发明专利。系统整合世界模型、VLA 模型,搭建任务理解到动作执行完整闭环,搭载该系统的 “贡嘎一号” 实现无遥控全自主完成多段子任务,解决未做数据适配的陌生环境下机器人决策规划难题。
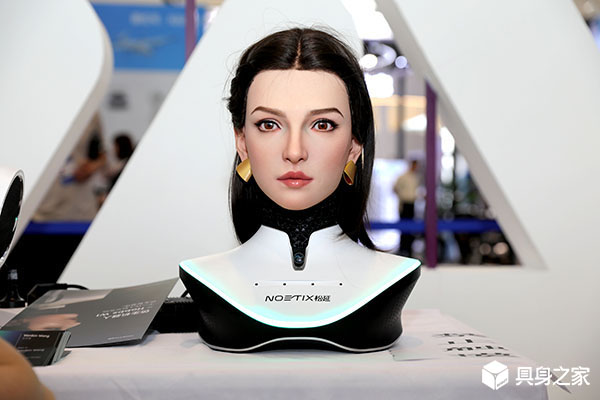
—— 破解真机陌生环境适配难题
成都人形机器人创新中心发布已获专利授权的人形机器人统一大脑架构,划分任务决策、技能执行监督、规划控制三层体系,融合多类模型能力,把长时序复杂任务进行拆解,依托世界模型预判环境变化,改善机器人脱离实验室后环境适应不足的痛点,推动机器人实现自主理解、规划与执行。
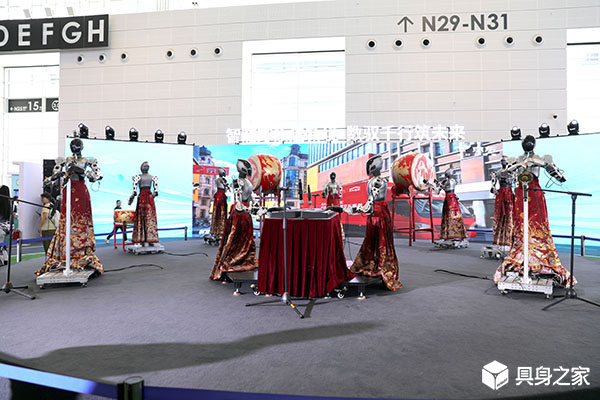
—— 高难度动作检验运动控制能力
第二届世界人形机器人运动会自由体操项目迎来规则更新,参赛队伍规模大幅扩张,动作由首届 9 个单项扩充至 8 大类二十余个可选动作,新增多类空翻等高难度内容。比赛允许自主编排行进路线,搭配音乐完成成套套路,评分兼顾完成度、流畅度与优美度,以此考验人形机器人机身平衡与运动控制技术水平。
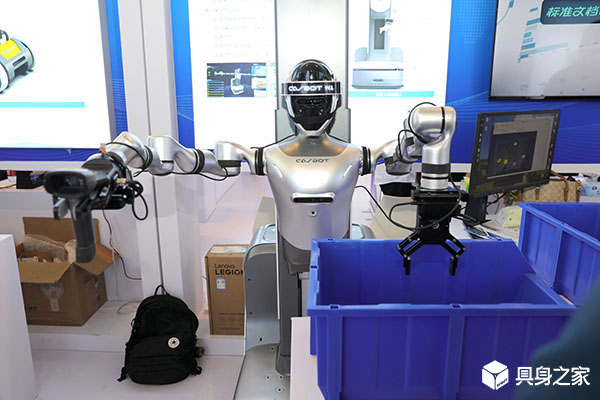
—— 评价标准转向实操落地质量
第二届世界人形机器人运动会办公场景综合服务岗赛事复刻真实办公环境,设置 20 分钟限时考核,机器人需要依次完成会场布置、打印送件、碎纸销毁三项任务。赛事评判从 “能干活” 升级为 “会干活、干好活”,重点检验识别抓取、狭小空间作业与多任务自主规划能力,实测数据反哺模型迭代,推动人形机器人向办公场景落地。
—— 家政场景打磨考验具身实操能力
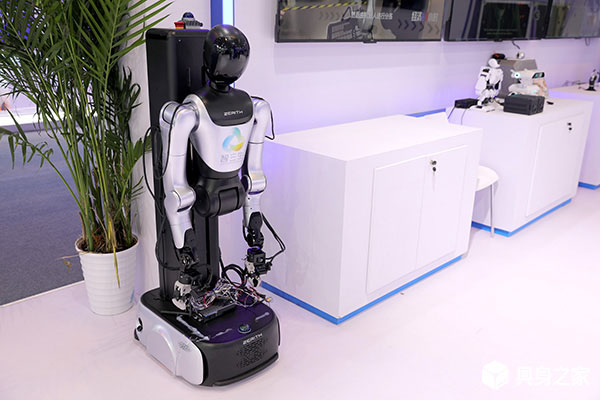
第二届世界人形机器人运动会开赛在即,各参赛队伍在训练基地开展冲刺实训。机器人集中进行叠衣收纳等家政任务训练,采集实景数据迭代模型,轻量化 3D 打印机器人也加紧演练,实景测试积累经验,赛事数据将为家政机器人行业标准提供参考。
—— 以赛促产探索具身智能落地路径
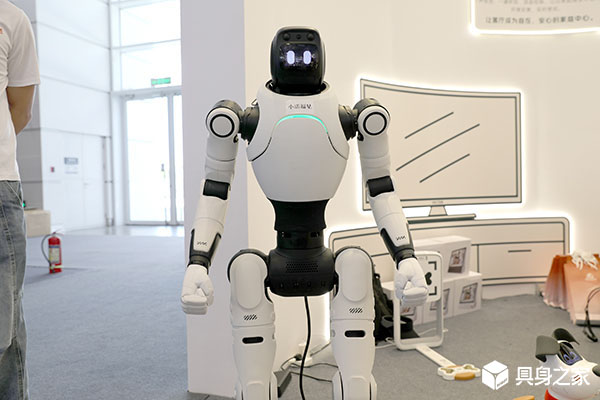
第二届世界人形机器人运动会于北京举办,赛事规模大幅扩张,海内外多支队伍与大量机器人参与角逐。赛事增设多项竞技与实景场景赛,考验机器人精细操作与多机协同能力,赛事规则有望转化为行业技术验收标准,推动技术向产业应用转化,同时汇聚产业链各方开展商务对接。
—— 产业扩容加速人机产需双向对接
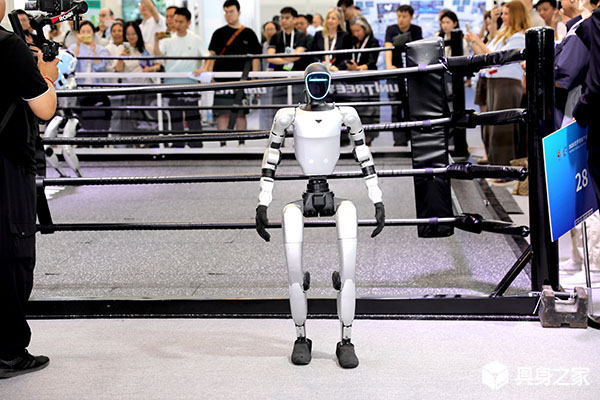
以 “人机共生,产需共融” 为主题的 2026 世界机器人大会于北京正式开幕。本届大会参展规模大幅提升,汇聚数百家企业、超三千件展品,人形机器人整机集中展出,覆盖多行业落地场景,同步推出全球应用探索计划与消费体验板块,搭建技术交流、产需对接的产业平台。
—— 麒麟 X1 载重 1 吨的民用新物种
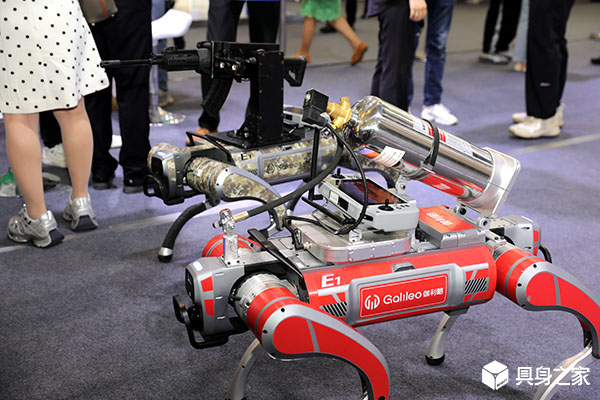
8 月 19 日,2026 世界机器人大会在北京亦庄开幕,汇聚 300 余家企业、2000 余件前沿产品。极目新闻记者现场体验了外形酷似骏马的麒麟 X1 四足载人机器人:红黑配色机身、四条粗壮机械腿,座椅宽大、视野开阔,骑乘体验如同跨上大型坐骑。该民用版本承载能力可达 1 吨,依靠四条机械腿可轻松通行陡坡、碎石路面、泥洼地等轮式车辆难以通行的复杂地形,既可满足居家出行、户外越野、山地出游等民用娱乐需求,也能在洪涝、地震等灾害场景中参与应急救援,将物资输送到车辆无法抵达的受灾区域。从实验室展品到可以骑、可以干活的实用装备,四足机器人的民用落地正在加速。
—— 灵心巧手联手奥比中光
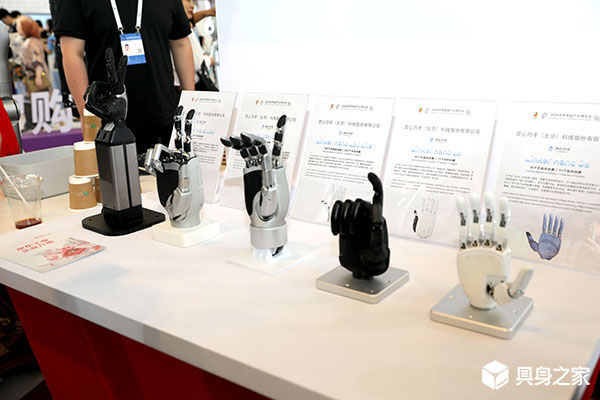
8 月 18 日,灵巧手企业灵心巧手与机器人视觉及 AI 视觉龙头企业奥比中光达成战略合作,双方将围绕具身智能 "手眼协同" 开展标杆产品与解决方案的共研共创,推动灵巧操作与视觉感知从单点能力走向深度协同。灵心巧手已实现腱绳、连杆、直驱三大技术路线全覆盖,构建 Linker Hand 灵巧手、遥操作系统、技能库与造物大模型协同的全栈产品体系,并推出 UMI-Dex 开源灵巧操作数据采集方案;奥比中光全栈自研的 3D 视觉模组则为机器人提供精准可靠的三维空间感知数据。双方将在 "手眼协同" 框架下打通 "视觉感知 — 灵巧操作 — 数据反馈" 闭环,降低开发部署门槛,加速具身智能规模化落地。
—— 墨奇的 Agentic-Native 答案
一个月前的 WAIC 上,机器人演示从单动作跑跳抓取转向连续几十步的长程任务,长时序执行能力正成为具身模型的集中补课方向。成立仅半年、投后估值超 70 亿元的墨奇智能近日发布具身模型架构 MoRA,提出 Agentic-Native 技术路线:将目标、记忆、进度追踪等 Agent 能力从高层 System 2 向直接与物理世界交互的 System 1 下沉,让策略模型在执行闭环中自主维护任务状态。本文梳理了 MoRA 的目标条件执行、多粒度记忆、进度感知闭环与多专家结构,对比了 Figure Helix 02 与 Physical Intelligence π0.7 的架构差异,并剖析了墨奇 "数据质量第一" 的采集策略 —— 已积累 3 万小时真实场景数据,通过酒店一线工作人员穿戴采集与统一具身动作空间实现跨本体迁移,单次迭代周期约一周。