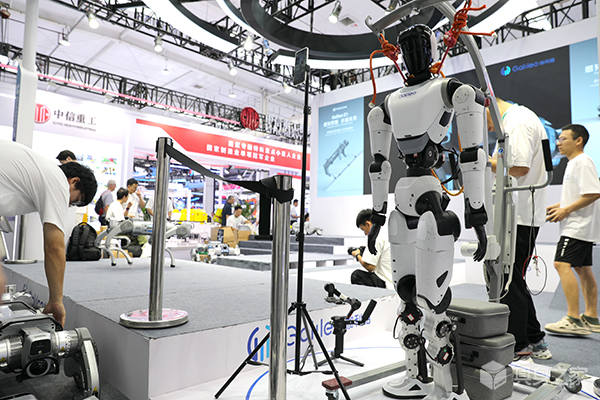
中联重科自研机器人 亮相顶级赛场
—— 工业技术硬核出圈 彰显国产智造实力
第二届世界人形机器人运动会开赛,中联重科携全栈自研人形机器人参赛,角逐百米跑、立定跳高、跳远三大硬核项目。依托工业场景沉淀的全栈技术体系与海量工况数据,产品赛场表现稳定,彰显国产工业具身智能规模化落地、闭环迭代的硬核实力。

—— 工业技术硬核出圈 彰显国产智造实力
第二届世界人形机器人运动会开赛,中联重科携全栈自研人形机器人参赛,角逐百米跑、立定跳高、跳远三大硬核项目。依托工业场景沉淀的全栈技术体系与海量工况数据,产品赛场表现稳定,彰显国产工业具身智能规模化落地、闭环迭代的硬核实力。

—— Skild S1 上下文学习的范式转换
北美具身初创 Skild AI 发布机器人基础模型 S1,主打上下文学习(ICL),无需后训练只需看一段人类示范视频就能完成从未见过的复杂操作流程,任务长度拉到 10 分钟。官方演示完成煎饼、冲泡咖啡、植物换盆、设备组装等长程任务,未见过任务成功率 66% 远超语言提示 VLA 的 9%,传统后训练需约 380 次演示才能追平。Skild 认为机器人现在困在 BERT 时代,预训练真正价值应是让机器人获得从上下文直接学习的能力,S1 模型权重完全不変用同一套权重完成所有任务,prompt 不再是语言而是动作视频。实验显示 10 万小时训练时 OOD 任务 ICL 66% 语言 Prompt 9% 拉开 7 倍差距。Skild 2023 年由 CMU 教授创立,今年 1 月 14 亿美元 C 轮估值 140 亿以上 SoftBank 领投,定位 Any robot any task one brain 想成为机器人时代的安卓,数据策略全都要。
—— 本末直驱技术与轮足数据载体
具身智能数据渴求强烈,但居家采集员录的全是手的数据,忽视了本体与环境交互的运动数据。全球高质量真实物理交互数据仅 50 万小时,训练通用模型需千万小时。全球最大公开腿式数据集 GrandTour 仅 5 小时,三重约束(仿真 Reality Gap、载体进不去复杂地形、机型换场景要改造)使载体物理上限就是数据上限。本末科技直驱方案出货超 500 万套,刑天 / TITA/D1 三代轮足机器人作为数据采集载体,轮足融合轮式速度与足式地形适应,数据采集元年最稀缺的是能真正去到现场的机器人。
—— 光象 ActEffect 与汽车产线落地实证
具身智能技术路线从堆数据转向补物理规律,光象联合清华发布 Phi-WM 1.0 ActEffect,三项基准测试 98.8%、80.3%、67.5%。VLA 和视频预测式世界模型均有局限,Generalist AI GEN-1 将成功率从 64% 拉升至 99%。ActEffect 核心是把世界模型从 "推理时规划器" 改造成 "训练时反馈器",后果预测不接入语言指令因为只由物理规律决定,训练完成后移出推理链路一次前向输出动作。Phi-Bot X1 已在头部车厂真实产线验证进入真机部署,焊接上下料毫米级精度,部署效率提升 10 倍以上,张涛称 1 到 2 年内寒冬可能到来。
—— 9 亿美元融资与 IRON 量产前夜
小鹏 2026Q2 汽车交付 10.33 万台营收 197.4 亿,但业绩会 9 问 8 问机器人。小鹏机器人首轮超 9 亿美元融资投后估值 63 亿美元(430 亿元)刷新中国具身智能单轮纪录,IDG 领投高榕参投腾讯阿里战略支持。何小鹏称小鹏是中国唯一全体系自研机器人公司,覆盖本体、大脑(物理 AI 大模型)、小脑、数据和 Infra,IRON 基于 3 颗图灵芯片 2250 TOPS 算力部署物理 AI 大模型无需遥操。数据管理体系训练流程 Infra 完全复用汽车技术栈形成 "数据 — 模型 — 应用" 飞轮。IRON 计划 2026 年底量产 2027 年上市交付,率先切入 "三导" 场景开放 SDK。小鹏与特斯拉 Optimus 最具可比性,第二代 VLA 8 月底升级端侧参数量扩大 3.5 倍。资金投向研发模型训练数据采集量产基地全球商业化,小鹏继续控股仍纳入合并报表。
—— 第二届人形机器人运动会三大赢家图景
第二届世界人形机器人运动会 51 赛项 2056 台机器人,概括为 "特定赛道跑得比人快、真实场景干得比人慢"。天工系包揽 100 米 400 米 1500 米冠军,百米 8.64 秒均优于人类世界纪录;荣耀闪电百米 8.83 秒;智元太极拳 40.5 分第一。天工 Omni"捂脸跑姿" 是仿真自主迭代最优解。但三大短板:可靠性不足(关节过热最集中退赛、冲线刹不住);感知协同脱节(自由搏击对空气挥拳以遥控为主);迭代速度不一致(宇树重心放量产交付)。场景赛银河通用三项全自主夺金但 26 分钟家务活人类 10 分钟,优理奇酒店连续两年夺冠,智元多场景拿奖最多。最大瓶颈是泛化能力不够。
—— 自变量 WALL-SS 让机器人虚拟练真本事
世界模型已成具身智能重要技术范式,但现有模型面临三大瓶颈:忽略动作指令、长时间推演画面崩溃、虚拟策略无法复现到真实。自变量发布 WALL-SS 下一尺度自回归世界模型,采用先粗尺度轮廓再逐层细化架构,实现三方面突破:预测锚定动作严格遵循指令;推演 60 秒画面不崩溃;虚拟真实任务成功率吻合 93%。测试 "动作跟随" 得分 0.29 是唯一不为零模型,轨迹重合度提升 115%。提出尺度对齐动作注入、尺度压缩长时间记忆内存恒定、尺度级梦境强迫、视觉动力学在线策略对齐。同一网络既能当模拟器也能当规划器,内置动作解码头可直接输出动作。
—— 第二届人形机器人运动会外媒评价综述
第二届世界人形机器人运动会中国机器人刷新纪录引发多家外媒关注。美联社报道中国人形机器人 8.86 秒完成百米刷新纪录,UCLA 教授丹尼斯・洪称这是人形机器人发展 "重要里程碑"。美国《连线》杂志认为赛事意义不只在刷新纪录更在模拟真实生活工作场景,布朗大学特莱克斯称 "中国在机器人硬件制造方面取得了惊人的成功"。加拿大广播公司称中国已成为机器人领域名副其实领军者,51 个项目中 20 项涉及灵巧操作或模拟日常生活任务。
—— 统一本体动捕系统下的算法较量
8 月 22 日第二届世界人形机器人运动会乒乓球正赛 16 支战队参赛,北大 - 智源联合战队夺冠。开幕式丁宁与机器人对打 20 回合,几个月前机器人还无法对战,8 月两台已能连续对打 77 拍。北大团队 2024 秋启动项目,早期机械臂 + 滑轨,4 月仅花 10 天将算法迁移到人形本体,概括为 "一脑多形"。亚军港大超维战队受伯克利启发研发 SMASH 系统,4 月与陈梦对打。智元提供统一远征 A3 本体,身高 1.73 米体重 55 公斤关节峰值扭矩近 400 牛米,算法基于泛化运动底座叠加专项数据强化学习。今年新增自主发球要求,现场用动捕系统保证公平,未来课题是机器人用自己眼睛看球像人决策。乒乓球训练的快速感知动态预测精细控制能力可迁移到家庭服务工业操作场景。
—— 灵巧手专项赛与量产一致性价值
第二届世界人形机器人运动会首次设立灵巧手专项赛,8 个赛项涵盖粉末称量、镊子夹豆、线缆连接、工具装配等精细操作,各赛项平均 51 队报名仅 7-17 队晋级决赛。智元旗下子公司临界点携量产灵巧手 OmniHand 首次参赛拿下 7 金 4 银 3 铜包揽全部 8 赛项奖项,全部 14 枚奖牌出自同一台未改装量产版,整机 510 克 16 自由度,对比部分队伍不同赛项换不同手的策略靠综合均衡能力完成多任务。武汉大学 - 智元联合赛队连续三周高强度训练使用同一套手无损坏验证量产稳定性。赛事区分遥操与全自主评分,OmniHand 拿下 3 个自主赛项金牌,粉末称量由武大基于该硬件开发算法夺冠,被称 "AI Ready" 灵巧手。行业评价尺度正从 "能跑会跳" 切到 "会做活",量产一致性比单点极限更具产业价值,但钉钉固定、拆箱拆包等复杂工况仍需遥操作,全自主灵巧操作距产业落地仍有最后一厘米。