选具身机器人,就上具身之家
科技资讯

具身之家资讯

上海外滩的 “黄包车夫”,是我同事

上海外滩的 “黄包车夫”,是我同事

—— 四个场景同一大脑驱动

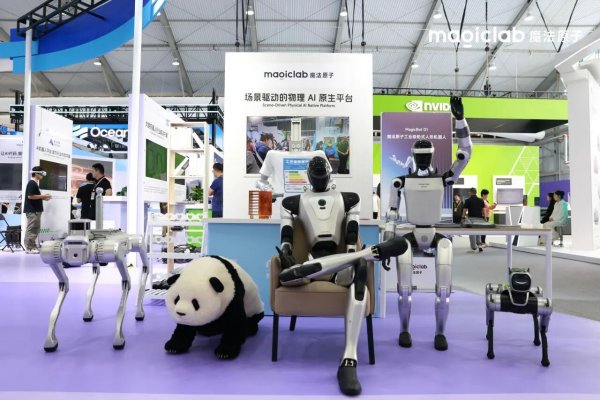
上海外滩大会期间,魔法原子 MagicDog Y1 拉黄包车登上微博热搜。拉车考验负重步态与避障,而它真正要去的是变电站、工厂巡检及灾害物资投送等岗位。同场还有全尺寸人形 MagicBot X1(约 180 厘米、70 公斤)、驱动非遗拓印的 Magic-VLA K02 与登过春晚的 MagicBot Z1。四具身体背后是同一个大脑:Magic-VLA K02 可驱动人形、轮式人形、分拣机器人等不同形态硬件,实现能力跨本体迁移,降低训练开发成本。
Scalabot发布HERON-World Model:让机器人学习世界,预演未来

Scalabot发布HERON-World Model:让机器人学习世界,预演未来

—— MoT 加 MoE 多专家分工

松延动力旗下通用具身智能技术品牌 Scalabot 于 9 月 8 日发布 HERON 体系首个核心模型 HERON-World Model,一款面向具身智能的动作条件世界模型,让机器人在行动前推演 "采取某动作后世界将如何变化"。模型构建真实机器人数据、基于真实场景重建的仿真数据与第一视角人类操作视频三类预训练数据金字塔,通过时间、空间与动作统一将异构数据映射为 Action Token,并以 MoT 单项注意力加 MoE 双专家架构(高噪声专家负责全局结构、低噪声专家负责精细细节)保证生成质量,为通用具身智能迈出第一步。

物理世界模型W0发布,为AI4S下半场再添一把钥匙 | 2026浦江创新论坛

物理世界模型W0发布,为AI4S下半场再添一把钥匙 | 2026浦江创新论坛

—— 原生力触双工协同进科学

上海 AI 实验室发布『书生』物理世界模型 W0,将视觉、力觉与触觉原生融合,让机器人边感知、边预测、边行动、边修正。核心突破为原生力触与双工协同,并采用异步异频架构,使后台规划与实时行动并行推进。W0 已接入『书生・端砚』科学发现平台,与科学大模型 S2 共同支撑基因编辑蛋白定向进化、美哌卡因有机合成等干湿实验闭环。在 RoboTwin 2.0 基准 50 项双臂任务中,W0 平均成功率 93.12%;W0-Flash 动作生成频率达 56.95Hz、推理延迟仅 17.56 毫秒,为 AI4S 从方案推演走向真实实验打开新路径。

破解落地难题,光轮智能RoboFinals构建具身中试仿真评测基础设施

破解落地难题,光轮智能RoboFinals构建具身中试仿真评测基础设施

—— 四可体系支撑规模化验证

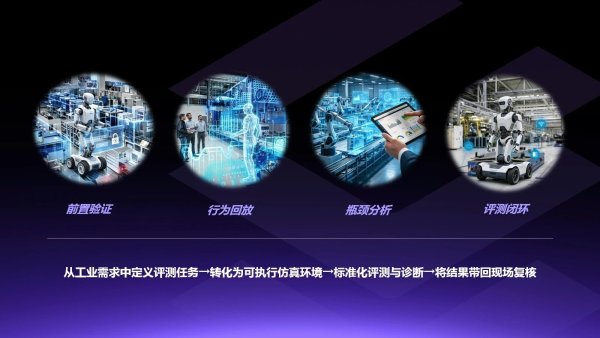
具身智能从实验室走向落地,中试成为规模化关键环节。光轮智能推出全球首个工业级规模化评测平台 RoboFinals,将真实产业任务转化为可执行、可复现、可比较的仿真测试,围绕可量化、可对比、可复现、规模化四类能力展开。平台依托 SimFoundry 仿真与 Real2Sim2Real 闭环,并与西门子合作将工业知识转化为机器人训练评测资产;全球前五具身模型团队已采用该体系,光轮还与 NVIDIA 联合开源 Isaac Lab-Arena 评测基准。

生数科技发布 Motus2:面向灵巧操作的自进化通用世界模型

生数科技发布 Motus2:面向灵巧操作的自进化通用世界模型

—— 13 万小时人类数据驱动迁移

生数科技发布 Motus2,面向灵巧操作的自进化通用世界模型。模型将行动、预测、评估三种能力统一进共享参数模型,形成 "生成动作→预测未来→评估结果→更新策略" 闭环,并引入轻量级触觉专家模块细化接触动作;首次实现一个模型同时承担策略、模拟器与评估器的闭环自进化。Motus2 基于约 13 万小时第一人称人类数据预训练,经双目与机器人轨迹对齐迁移至灵巧手,在五项真实机器人任务中平均成功率达 84%,较仅人类数据预训练提升 33 个百分点,被视为通用世界模型五级路线从 L3"在世界中行动" 迈向 L4 自主进化的初步探索。

“真干活机器人”亮相2026服贸会,睿尔曼智能以GLN远程作业网络支撑多场景实时交互

“真干活机器人”亮相2026服贸会,睿尔曼智能以GLN远程作业网络支撑多场景实时交互

—— 毫秒级延迟远程作业支撑

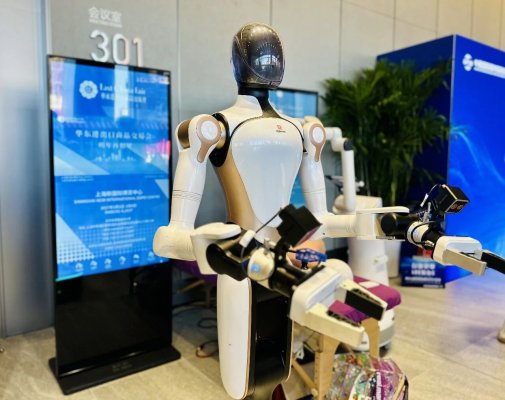
9 月 9 日,2026 年服贸会在北京首钢园开幕,睿尔曼智能携 "真干活机器人" 亮相商务部与交通银行两大展位,背后由同一套 GLN 远程作业网络支撑:操作员以毫秒级低延迟远程操控异地机器人,RealBOT L2 递水迎宾、RealBOT S2 搭建积木、大健康按摩机器人以 AI 穴位识别与柔性力控提供康养服务,真实场景数据回流驱动能力进化。睿尔曼自 2018 年成立以来坚持 "人能干,TA 能干" 理念,一体化关节模组通过 CR L3 认证、MTBF 达 50000 小时,2026 年计划将 RealBOT 系列部署近千个真实场景。

赢过丁宁的“大模型公司”,拿到 5 亿天使+轮

赢过丁宁的“大模型公司”,拿到 5 亿天使+轮

—— 数据模型本体三块一起赌

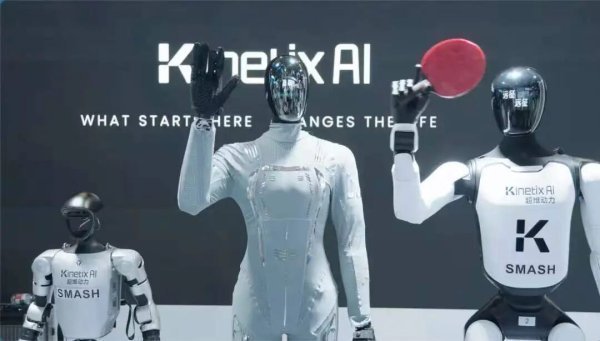
超维动力人形机器人在 "冰丝带" 与乒乓大满贯得主丁宁对打,获评 "超会学"。这家成立刚满一年的公司宣布完成超 5 亿元天使 + 轮融资,祥峰领投,方广、万石跟投。公司同押本体、数据、模型三线:117 自由度 KAIBot 定位模型 "测试机"、37 自由度 KAI Hand、300 克数采头环 KAI Halo Lite 及原生大模型 KAI World Model;组织数百名采集员积累超 10 万小时数据,现金流产品达千万级。商业化按 "攀登珠峰、沿途下蛋" 推进,短期卖工具、中期进医疗康养,通用人形预计 2027 年底小批量量产。

四川首届『具身智能二次开发训练营』举办,银河通用全栈能力赋能生态开发者

四川首届『具身智能二次开发训练营』举办,银河通用全栈能力赋能生态开发者

—— 四个一基础设施降低开发门槛

2026 年 9 月 2 日至 4 日,世界动力电池大会期间,四川(宜宾)首届具身智能二次开发和技能培训训练营举办,由宜宾发展产城与银河通用机器人联合主办,系四川省首个此类实训活动,百余位来自五粮液、西南交通大学等 20 多个院校与场景合作方的学员参与。训练营依托银河通用 "四个一" 基础设施:基座大模型 "银河星脑"AstraBrain、软硬一体平台、"银河星数" 数据平台与后训练工具链。此前银河通用已在世界人形机器人运动会三项场景赛包揽金牌,其银河太空舱落地全国超 50 城,将以宜宾为样板向西南复制推广。

世界模型进入"自适应时代":酷哇发布 RISE 架构,重构具身智能的算力分配逻辑

世界模型进入"自适应时代":酷哇发布 RISE 架构,重构具身智能的算力分配逻辑

—— 推演门控按需分配想象预算

酷哇科技发布自适应想象世界模型框架 RISE,突破世界动作模型 "固定推演预算" 瓶颈。RISE 以潜在评估器与推演门控组成轻量级调度器,每步推演后动态权衡规划增益与算力成本,推演深度从 Roll/Stop 决策中自然涌现:平均单次仅 2.40 次推演迭代、延迟 287ms,NAVSIM v2 取得 90.8 EPDMS 最高规划质量。开源 CounterDrive 反事实数据集将风险识别 AUC 提升至 0.93 以上、事故识别准确率达 0.96。RISE 已作为插件接入 DAWN 架构验证通用性,为 "一脑多态" 机器人集群提供底层支撑。

保隆科技获得机器人旋转关节编码器定点,自主技术赋能具身智能

保隆科技获得机器人旋转关节编码器定点,自主技术赋能具身智能

—— 同侧双编 19bit 分辨率 2026 量产

近期,保隆科技获得头部新势力品牌的机器人旋转关节编码器项目定点,计划 2026 年 12 月量产。这是继机器人摄像头模组后,公司再次获得具身智能关键部件定点。本次定点的同侧双编单圈绝对值电感式编码器采用非接触式电磁耦合原理,对杂散磁场天然免疫,可在 - 40℃至 125℃工作,最高分辨率达 19bit,实现电机端与输出端同步高精度检测。依托数亿级车规传感器底座,公司将机器人关节重复定位精度提升至 ±10 arcsec、动态响应缩短至 < 1ms,为人形关节强磁、紧凑空间、全闭环高精度痛点提供车规级可量产感知方案。