选具身机器人,就上具身之家
科技资讯

具身之家资讯

智行腱直驱肌腱重构仿生灵巧手产业规则

智行腱直驱肌腱重构仿生灵巧手产业规则

—— 国产原生底层技术破局,以生命级运动逻辑打开人形交互新赛道

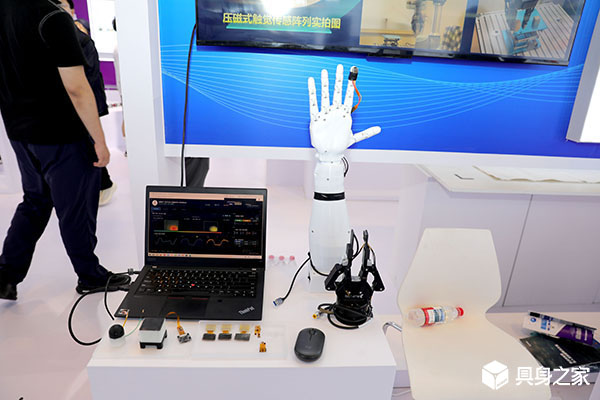
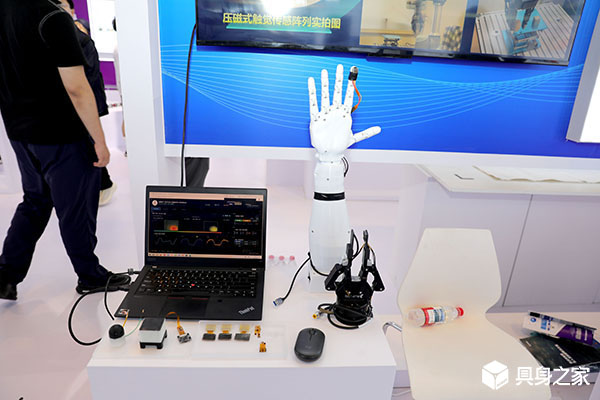
人形机器人产业竞争进入下半场,行业比拼重心从模型智能、行走能力,下沉至末端执行器的仿生运动与物理交互能力。传统“空心杯电机+减速机”方案受限于刚性传动架构,存在笨重、易碎、能耗高、仿生度低、训练数据错位等结构性短板,成为具身智能精细落地的核心桎梏。国产科创企业智行腱跳出传统机电迭代路径,自研全球唯一商业化直驱肌腱技术体系,依托电致复合材料原生形变能力,彻底舍弃多级机械传动结构,以类人体肌肉肌腱运动逻辑,实现轻量化、高鲁棒、高精度、高适配的仿生执行能力,构建覆盖执行、数据、感知、情感交互的全栈产品矩阵,以纯中国原生底层创新,改写全球灵巧手产业技术标准。
国产具身智能创全球实测纪录!自研世界统一模型成本仅 7 成,分拣效率超 Figure AI 45%

国产具身智能创全球实测纪录!自研世界统一模型成本仅 7 成,分拣效率超 Figure AI 45%

—— WALL-B 世界统一模型打破 VLA 架构短板,低成本双臂方案跑出产业落地新路线

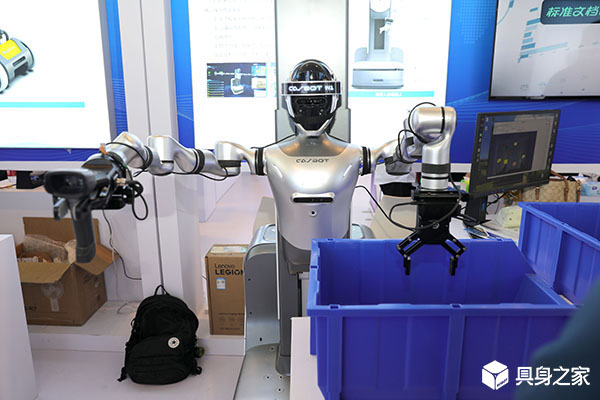
自变量机器人公开无人工干预物流分拣直播实测,依托自研 WALL-B 世界统一具身模型,双臂标准夹爪设备实现 1816 件 / 小时分拣效率,较美国 Figure AI 公开 1248 件 / 小时提升 45%,硬件综合成本仅为人形灵巧手方案 30%,分拣准确率达 98%。区别行业主流 VLA 分模块架构,WALL-B 打通多模态感知、推理、执行一体化,大幅降低跨场景信息损耗,依托家庭场景长期训练形成强零样本泛化能力,证明以通用模型为核心、轻量化硬件为载体,是国内具身智能规模化落地更优路径。

中科慧思多款灵巧手亮相 夯实机器人精细操作根基

中科慧思多款灵巧手亮相 夯实机器人精细操作根基

—— 高精密传感加持,推动机器人手部感知技术迭代

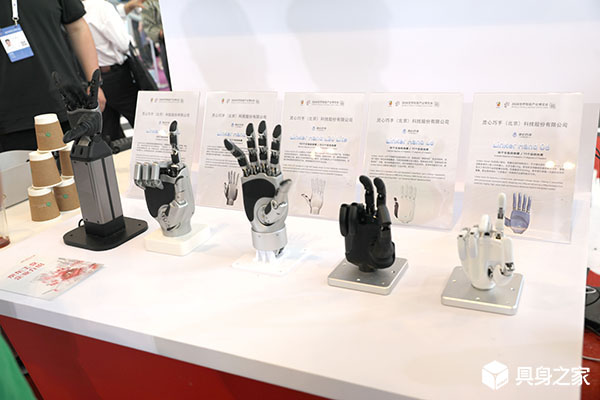
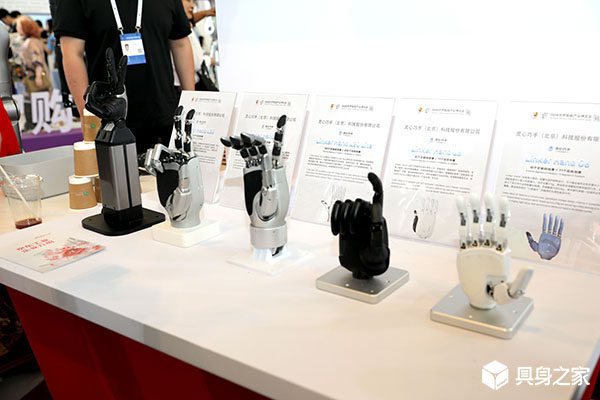
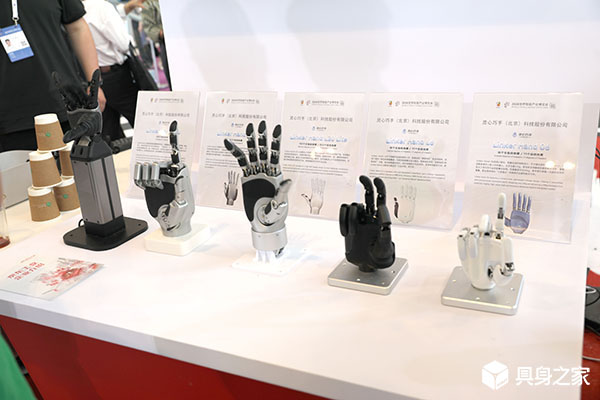
8 月 7 日,中科慧思具身智能产业项目正式落地湖南湘江新区,企业自研多款差异化人形机器人灵巧手集中对外展出,多款产品分别在操作速度、结构耐用性、柔性夹持控制上实现技术突破,直观展现国产机器人末端执行器在机械结构、触觉感知、运动控制领域的前沿成果,为人形机器人落地工业、民生服务场景提供高性能手部硬件支撑。

世界人形机器人运动会开赛 检验实体智能落地能力

世界人形机器人运动会开赛 检验实体智能落地能力

—— 实景竞技比拼,挖掘机器人商用场景开发潜力

8 月 22 日,第二届世界人形机器人运动会将在国家速滑馆正式拉开帷幕。本届赛事确立 “全自主、零人工干预” 核心竞赛标准,摒弃人工远程操控、现场实时调试等辅助手段,完全依托机器人自身软硬件完成全部挑战。其中灵巧手积木搭建专项赛、办公综合服务岗两大场景赛事,成为中小型研发团队展示机器人二次开发技术的核心舞台,集中展现人形机器人精细化操作、拟人化服务的发展成果。

全球首条车规触觉传感产线珠海投产

全球首条车规触觉传感产线珠海投产

—— 多维压阻技术筑牢具身智能核心部件优势

2026 年被行业称作具身智能触觉元年,触觉感知成为机器人实现精细实操的核心硬件支撑。珠海上富电技联合猿声先达成立合资公司,落地全球首条车规级多维压阻触觉传感器量产线,补齐国内高端触觉传感规模化量产空白。产线采用汽车工业严苛质控标准,解决行业耐用性、数据一致性难题,规划远期年产能 1.2 亿颗,产品供给灵巧手、数据采集手套等场景。依托本地成熟制造基底与专项产业扶持政策,珠海补齐智能感知产业链关键环节,依靠自主触觉传感方案降低行业进口依赖,抢占具身智能零部件赛道核心位置。

从灵巧手到整机组装 精密制造巨头拓展具身智能生态

从灵巧手到整机组装 精密制造巨头拓展具身智能生态

—— 蓝思科技联合科研机构落地灵巧手新品,消费电子产业链龙头集体布局机器人全产业链

灵巧手是人形机器人落地场景的关键末端部件,行业市场规模迎来爆发式增长。蓝思科技联合中科慧灵、湖南华夏投资集团成立中科慧思,推出多系列差异化灵巧手产品,依托 “多系本体 × 数据采集” 模式补齐机器人精细操作短板。以蓝思科技、领益智造、长盈精密为代表的精密制造企业,凭借成熟精密加工、规模化量产与全球供应链优势,自上而下布局机器人核心零部件、关节模组、整机装配业务,同时联动上下游企业搭建产业生态,海内外同步拓展市场,依靠成熟制造能力承接具身智能规模化交付需求。

让具身智能从 “动起来” 到 “会干活” 灵巧手新产品积极跨越 “最后一厘米”

让具身智能从 “动起来” 到 “会干活” 灵巧手新产品积极跨越 “最后一厘米”

—— 中科慧思发布全系列灵巧手产品,以硬件 + 数据双飞轮构建机器人实操能力体系

灵巧手是机器人对接物理世界的关键末端部件,也是具身智能落地产业场景的核心突破口,国内灵巧手市场迎来高速增长周期。中科慧思落地长沙发布多款灵巧手产品,创新推出 “多系本体 × 数据采集” 双飞轮发展模式,跳出行业单纯比拼硬件参数的内卷,以完整软硬件体系提升机器人真实作业能力。企业依托中科慧灵、蓝思科技、华夏集团三方资源,整合算法研发、精密制造、场景落地优势,打造分层适配不同工况的灵巧手矩阵,通过硬件本体积累操作数据,再以数据反向迭代产品性能,推动人形机器人实现从简单抓取到精细化实操的跨越。

竞速具身智能 中科慧思发布三款灵巧手

竞速具身智能 中科慧思发布三款灵巧手

—— 湖南落地专业化平台,打通物理世界 “最后一厘米”

中科慧思在湖南湘江新区正式成立,并发布 L1、D1、M1 三款灵巧手产品。该公司由中科慧灵、蓝思科技、华夏集团联合组建,旨在打造具身智能领域的专业化灵巧操作平台。此举标志着技术、制造与应用场景的深度融合,旨在打通机器人连接物理世界的 “最后一厘米”,推动具身智能从 “展示能力” 迈向 “完成任务” 的新阶段。

简智机器人构建面向具身智能的 Human Data 底座

简智机器人构建面向具身智能的 Human Data 底座

—— 头手身全模态采集体系落地 WAIC,破解具身数据 “不可能三角”

WAIC2026 期间,简智机器人展出端到端 Human Data 解决方案,依托 Ego、Dex 灵巧手套、全身 Mesh 动捕硬件搭配 DFM 数据基础模型,构建头手身全模态人类行为数据采集与处理闭环。方案致力于解决行业数据采集规模化、高质量、多模态难以兼顾的痛点,产出标准化多模态训练数据。随着具身智能进入精细化泛化发展阶段,完整人类交互数据价值持续凸显,简智持续夯实数据基础设施,为物理 AI 模型迭代提供底层数据支撑。

它石智航 AWE 斩获 SAIL 之星,多层次验证物理 AI 泛化能力

它石智航 AWE 斩获 SAIL 之星,多层次验证物理 AI 泛化能力

—— 多层次验证物理 AI 泛化能力

WAIC2026 期间,它石智航通用具身大模型 AWE 斩获 SAIL 之星,为本届大会唯一获奖的具身基座模型。企业现场展示三大成果:依托百万小时级真实数据支撑模型泛化、1:1 复刻汽车线束产线验证工业集群作业、DexHand 灵巧手完成人机魔术秀验证精细操作能力。公司正推进千台级工业机器人集群落地,持续扩充真实世界预训练数据,打通从模型研发到工业规模化部署的完整链路。