选具身机器人,就上具身之家
科技资讯

具身之家资讯

人形机器人闯关最后一厘米

人形机器人闯关最后一厘米

—— 灵巧手专项赛与量产一致性价值

第二届世界人形机器人运动会首次设立灵巧手专项赛,8 个赛项涵盖粉末称量、镊子夹豆、线缆连接、工具装配等精细操作,各赛项平均 51 队报名仅 7-17 队晋级决赛。智元旗下子公司临界点携量产灵巧手 OmniHand 首次参赛拿下 7 金 4 银 3 铜包揽全部 8 赛项奖项,全部 14 枚奖牌出自同一台未改装量产版,整机 510 克 16 自由度,对比部分队伍不同赛项换不同手的策略靠综合均衡能力完成多任务。武汉大学 - 智元联合赛队连续三周高强度训练使用同一套手无损坏验证量产稳定性。赛事区分遥操与全自主评分,OmniHand 拿下 3 个自主赛项金牌,粉末称量由武大基于该硬件开发算法夺冠,被称 "AI Ready" 灵巧手。行业评价尺度正从 "能跑会跳" 切到 "会做活",量产一致性比单点极限更具产业价值,但钉钉固定、拆箱拆包等复杂工况仍需遥操作,全自主灵巧操作距产业落地仍有最后一厘米。
机器人拔河一拔就倒的力量极限

机器人拔河一拔就倒的力量极限

—— 天工 3.0 单台拉力超 400 牛

8 月 25 日第二届世界人形机器人运动会拔河比赛在冰丝带举行,一些机器人刚发力便倒地。北京人形机器人创新中心丁刚认为这并非力气不够而是正在逼近力量极限,拉力越大姿态越低重心越难控。重量级冠军天工队使用的天工 3.0 单台拉力极限初测已达 400 牛以上。拔河考验灵巧手负载、关节、运控算法实时调姿态及多机协同,仿真训练中机器人摔几亿次后学会调整。丁刚表示举重拔河是对机器人大负载强交互验证,拉力最终转化为应急搬运装配清障生产力,希望未来更多场景类比赛把真实任务搬上赛场。

超维动力搭起具身智能系统

超维动力搭起具身智能系统

—— 一年建起模型本体数据闭环

2025 年 7 月成立的超维动力一年左右已把世界模型、高拟人人形本体、灵巧手、第一视角数采和具身 AI Infra 同时摆上技术版图,走与 Figure 相似的 "模型优先 + 系统能力" 终局。KAI World Model 结合百万级视频预训练学物理规律,SMASH 乒乓球算法已跨本体部署到宇树 G1、智元远征 A3;KAI Bot117 自由度 80% 触觉皮肤,KAI Hand37 自由度;KAI Halo 积累 10 万小时第一视角数据,AI Infra 将数据生产效率提升 10 倍训练速度提升 5 倍形成数据飞轮。超维正成为中国最有潜力超越 Figure 的挑战者之一。

WRC 2026观察:机器人告别炫技 全面切换实干模式

WRC 2026观察:机器人告别炫技 全面切换实干模式

—— 工业、家庭场景实景作业落地,具身智能迈入量产商用前夜

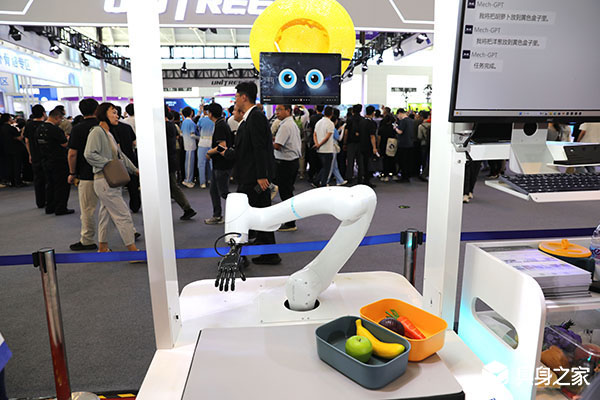
2026世界机器人大会落下帷幕,本届展会最大产业变化,是机器人彻底告别舞台特技表演,全面转向真实场景实干作业。从超仿生情感交互、工业产线全流程作业,到家庭精细化家务、智能陪伴服务,具身智能完成多场景实景落地。灵巧手、多维触觉、7D视觉等底层技术集中突破,支撑机器人从“好看的展品”迭代为“能用的工具”,产业正式从概念演示期迈入规模化商用落地窗口期。

具身智能机器人实训平台落地职校课堂

具身智能机器人实训平台落地职校课堂

—— 产教融合出新载体

2026“AI+” 柔性制造产教融合研讨会上,校企联合研发的紧凑型具身智能机器人实验平台对外发布。平台体积不足两立方米,集成机械臂、灵巧手、视觉感知、算法调试等模块,可开展装配实操、数据采集、算法验证等实训教学,支持院校自主开发课程、接入大模型训练机器人。该设备将于 9 月新学期进入部分职业院校,配合产教融合模式,为具身智能产业输送复合型实操人才。

Current Robotics(元流)获数亿元融资

Current Robotics(元流)获数亿元融资

—— 加码具身智能攻坚机器人能力规模化

人形智能企业 Current Robotics(元流)完成多轮累计数亿元融资,获得高瓴、百度风投及多家产业方投资。资金投向人体数据采集与具身智能核心技术研发,企业推出 Curr‑0 全身操作基模、HumanEx 数据采集系统、CurrentWorld‑0 仿真器,搭建机器人训练、评测、纠错迭代完整闭环,推动具身智能能力规模化,机构看好通用机器人、减速器、灵巧手等产业链环节长期机会。

江淮工业具身机器人亮相 WRC

江淮工业具身机器人亮相 WRC

—— 攻克深框无序抓取实现产线落地

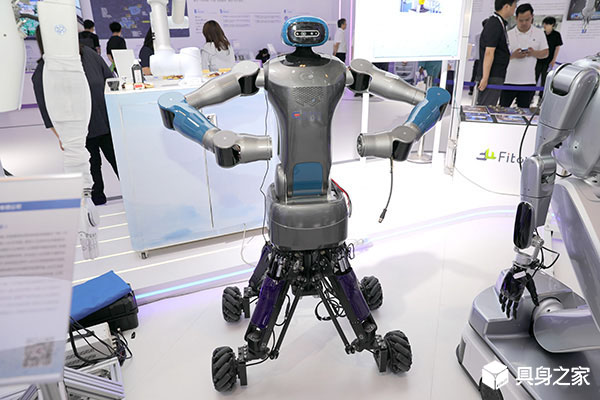
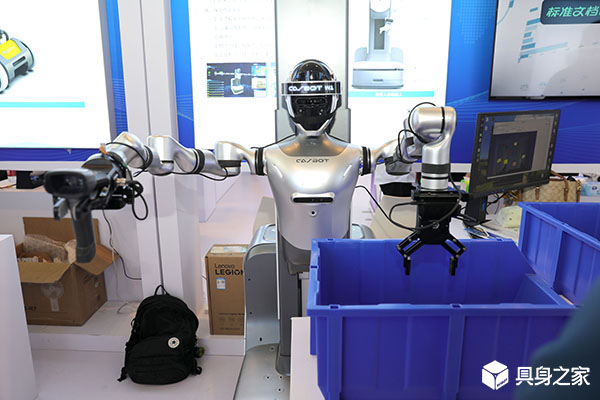
2026 世界机器人大会上,江淮实验室高性能轮式双臂工业具身机器人对外展出,该设备已落地叉车生产车间,破解深框无序抓取行业难题。依靠视觉融合算法、动态避障、双臂协同以及统一坐标体系,机器人定位精度可达 1 毫米,支持工厂现有系统快速对接。现场同时展出无人机、灵巧手、外骨骼等多款产品,推动具身智能向制造业及多行业落地。

WRC 开幕前夜:深夜场馆折射机器人产业转向

WRC 开幕前夜:深夜场馆折射机器人产业转向

—— 行业告别表演叙事,场景、灵巧手与数据成为主线

世界机器人大会开幕前夜,展馆深夜依旧灯火通明,企业连夜调试设备、彩排论坛、搭建实景化特装展台。本届大会显现出显著产业转向:厂商不惜成本做大展位,不再单纯炫技表演,转而搭建一比一实景验证上岗干活的商业价值;灵巧手、触觉感知、机器人训练数据成为产业新焦点。本体量产之后,行业叙事切换为价值验证,操作‑感知‑数据的闭环能否跑通,决定人形机器人商业化的下一步走向。

押注具身 "手眼协同"

押注具身 "手眼协同"

—— 灵心巧手联手奥比中光

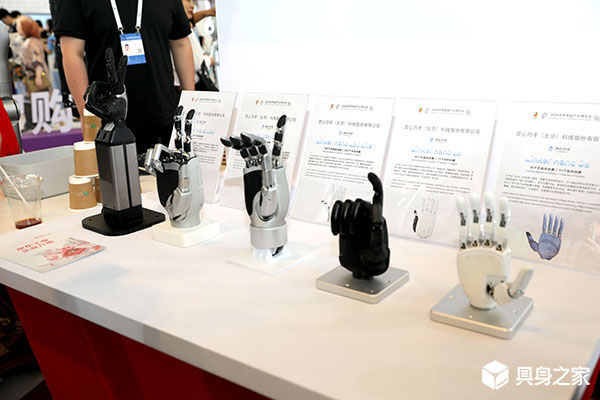
8 月 18 日,灵巧手企业灵心巧手与机器人视觉及 AI 视觉龙头企业奥比中光达成战略合作,双方将围绕具身智能 "手眼协同" 开展标杆产品与解决方案的共研共创,推动灵巧操作与视觉感知从单点能力走向深度协同。灵心巧手已实现腱绳、连杆、直驱三大技术路线全覆盖,构建 Linker Hand 灵巧手、遥操作系统、技能库与造物大模型协同的全栈产品体系,并推出 UMI-Dex 开源灵巧操作数据采集方案;奥比中光全栈自研的 3D 视觉模组则为机器人提供精准可靠的三维空间感知数据。双方将在 "手眼协同" 框架下打通 "视觉感知 — 灵巧操作 — 数据反馈" 闭环,降低开发部署门槛,加速具身智能规模化落地。

北建大攻坚机器人指尖技术 突破毫米级精细操作

北建大攻坚机器人指尖技术 突破毫米级精细操作

—— 深耕仿生灵巧手研发 夯实人形机器人精细作业能力

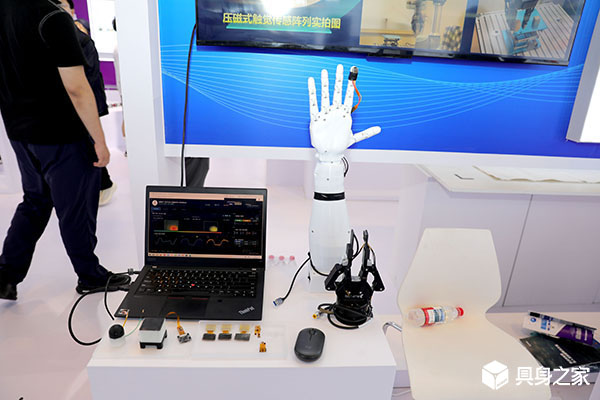
近日,北京建筑大学科研团队持续深耕人形机器人灵巧手核心技术研发,聚焦机器人指尖精细操控难题,反复打磨算法控制与硬件适配能力,成功让自研机器人灵巧手稳定完成多项毫米级高精度操作,练就机器人“指尖硬功夫”,突破了传统机器人操作粗糙、精度不足、柔性适配差的行业短板,为人形机器人精细化落地应用提供坚实技术支撑。