选具身机器人,就上具身之家
科技资讯

具身之家资讯

从视频读出全掌力,用人手交互训练世界模型!Xspark AI 联合高校发布两项触觉成果

从视频读出全掌力,用人手交互训练世界模型!Xspark AI 联合高校发布两项触觉成果

—— 人手交互训练世界模型

近日,Xspark AI 联合多所高校发布两项触觉研究。TouchSight 通过手套实测力与裸手外观的成对迁移,不装传感器也能从第一人称视频读出全掌力:HumanTouch 提供约 500 小时实测语料,TwinTouch-20H 改换外观保留力标签,在 OakInk2 上优于 BSTRO、DECO、HACO 等方法。DexTouch-WM 对齐人机触觉布局与动作表示,让约 100 小时人手交互监督灵巧手视触世界模型,真机数据固定时加入人手数据仍能提升接触预测。两项成果均基于自研 HumanTouch 采集系统。

三展联动,实力出圈!因时机器人多维展现国产灵巧手技术与落地实力

三展联动,实力出圈!因时机器人多维展现国产灵巧手技术与落地实力

—— J1 系列 24 自由度亮相

九月,因时机器人亮相服贸会、Inclusion 外滩大会、投洽会三大展会,展出全栈自研灵巧手与微型伺服电缸。服贸会上,E2 系列执笔书写展示毫米级控制,BFX 系列猜拳胜出,H1 系列配合遥操作手套实时映射。外滩大会上,全新 RH524J1 系列拥有 24 个主动自由度,采用腱绳与直驱混合驱动;并携手武汉大学推出 "巧手趣玩" 方案,实现识别、抓取、放置连续任务。投洽会上,F1 系列集成触觉、力、位置、温度四大类 24 组传感器,E2 系列展示指尖力输出。三展呈现国产灵巧手在精细操作、力控感知、动态响应上的落地实力。

蓝虫具身:把人形机器人"拆开"卖,价格打到0.98万

蓝虫具身:把人形机器人"拆开"卖,价格打到0.98万

—— 把价格打到消费电子带

9 月 14 日,西安交大科技成果转化企业蓝虫具身发布模块化人形机器人 Mantis Standard"小白",起售价 0.98 万元。底盘、手臂、腰部、头部均为独立模块,快装接口 "一拧一拔" 即完成机械与电气连接,多种形态共用自研 BW-Brain 与 "虫洞" 具身基座模型。整机高 1.4 米、22 个自由度,单臂负载 7 公斤,腰部升降 550 毫米。团队曾凭 Mantis Pro 在世界人形机器人运动会 "混料分拣" 项目摘季军,现 60% 精力投向文旅等 "小场景"。0.98 万为起售配置,完整清单、渠道与交付时间尚未公布。 原文全文: 西安交大长出来的人形机器人,把价格打到了 0.98 万 关注具身之家 Robots,设为星标⭐,您会收到最新推送 作者 | 大鹏 来源 | 具身之家 Robots(ID:jushenhome) 图片 | 蓝虫具身 别家都在比谁跑得快、跳得高,西安一支团队把机器人拆成了一堆积木。 这个团队名为蓝虫具身,自 2025 年在西安交大支持下通过科技成果转化成立。CEO 丛尧本人是西交大 2021 级 EMBA,在机器人行业干了十多年,拿过 2023 年中国 MBA 创业大赛全国总冠军。 创始团队里有行业资深创业者、西交大的硕博士和机器人行业工程师。这支队伍有个少见的履历:读硕读博期间,约三分之一打过 RoboMaster,三分之一打过 RoboCon,三分之一打过 RoboCup,出了 4 位 RM 队长、1 位 RC 队长、1 位 RoboCup 队长。 这家公司有意思的是,它造人形机器人,但不只卖整机:底盘、手臂、腰部、头部都是独立模块,用户可以像搭积木一样按需组合。 把机器人拆开卖 9 月 14 日,蓝虫具身发布模块化人形机器人 Mantis Standard,昵称 "小白",起售价 0.98 万元。 公开演示里,模块切换靠 "一拧一拔":拆下一条机械臂,它是一台桌面操作平台;装上底盘,是移动作业机器人;再加躯干、双臂和升降结构,就是一台完整的轮式人形机器人。 公司的说法是,Mantis Standard"小白" 不只是 "人形机器人",更是一个可以化身各种形态的具身智能平台。整机高 1.4 米,22 个全身自由度;单臂 7 个自由度,额定负载 7 公斤,臂展 663 毫米;腰部升降行程 550 毫米;底盘 3 自由度全向移动,前进速度每秒 3 米,续航 3 小时。 传统人形机器人是一个形态配一套系统。"小白" 的模块靠快装接口一次完成机械和电气连接,不同形态共用同一套自研 BW-Brain 和 "虫洞" 系列具身基座模型。落到采购上,不必一次为整机买单,先买当前任务要用的模块,之后按需往上加;出了故障,定位到具体模块单独换。 场景上,丛尧此前在公开分享中介绍了几条线: 和一家市占率约 30% 的自助咖啡机企业合作,把人形机器人装进咖啡亭,未来年供货量预计 100 套以上;西安电子科技大学广研院采购了它的机器人和灵巧手做具身智能数据采集;煤炭分选里拣煤块和矸石,PCB 产线上做转运。 "我们决定先让机器人发挥情绪价值,加上一些劳动价值,来弥补当前能力不足的问题。" 丛尧说。 现阶段,公司把 60% 的精力放在以文旅为核心的 "小场景" 上。 运动会季军打底 这家公司第一次被大规模看见,是 2025 年 8 月的首届世界人形机器人运动会。 "仓储中心混料分拣" 项目上,Mantis Pro 从全球 16 个国家 280 多支队伍里拿下季军,总成绩第 28,是西北地区唯一登上领奖台的队伍。赛事画面上了 CCTV-5 直播,丛尧接受了 CCTV-13 采访,人民日报也做了报道。 "我们的双目摄像头可以看到两路实时的高清视频画面,这样在操作员眼睛里能够看到一个三维立体、有深度的视觉。据我了解,这个和其他队伍采用平面视频的方案有很大区别。" 丛尧赛后说。 把公司放在西安,丛尧的理由很现实:"西安交大就在马路对面,还有西安理工大,无疑给我们提供更多的优势资源,我们企业也为在读的研究生提供更多实习平台。" 企业和高校实验室的联合科研,靠的就是这个地理便利;园区里 AI 企业扎堆,用他的话说,"楼上楼下就能实现产业链协同,大大提高了研发效率"。 赛场归来,Mantis Pro 完成了首个商业交付。 Pro 往上拉技术上限,Standard 往外开市场。一年后,团队把同一套技术压缩进一台面向科研、二次开发和商业场景的轮式人形机器人,就是这次的 Standard。 人形机器人此前的起售价多在几万到几十万之间:宇树 G1 是 9.9 万,众擎 SA02 是 3.85 万。0.98 万,把一台可重组的模块化人形平台放进了消费电子的价位带。 在蓝虫具身看来,"当价格不再是门槛,创新才会真正爆发。" 当然,一家成立不到两年的公司跑出这个速度,离不开西安在机器人和 AI 上的人才储备。西安交大等知名工科大学都在这里,相关方向的人才密集;蓝虫所在的国家大学科技园,加上秦创原这类平台,让企业和高校实验室、产业需求离得很近。 说回价格,0.98 万对应的是起售配置,完整配置清单、开售渠道和交付时间都还没公布,电商平台上也搜不到这台机器。买得起是一回事,买回来能不能干活,是另一回事。

月泉仿生服贸会首展,以 “手” 窥见仿生具身智能新图景

月泉仿生服贸会首展,以 “手” 窥见仿生具身智能新图景

—— 指尖仿生人机同频共舞

9 月 9 日服贸会开幕,月泉仿生携三款仿生灵巧手首展。信手 X-Hand M1 以类人手尺寸节段比例、三维掌弓结构与仿生环形斜轴设计实现自然流畅运动,单手 472 个触觉传感单元、50kg 提拉负载与百万次设计寿命支撑工业场景,此前曾以 11 只阵列亮相世界机器人大会开幕式;应手 Y-Hand M1 依托国际首创仿生拉压体机器人理论,毫秒级响应实时映射观众手势;应手 Y-Hand M2 以 38 个超高自由度在太平洋保险展台与人猜拳对战。三款产品与应手 Y-Hand M0 构成覆盖多场景的完整产品路线,全系原创自研。

生数科技发布 Motus2:面向灵巧操作的自进化通用世界模型

生数科技发布 Motus2:面向灵巧操作的自进化通用世界模型

—— 13 万小时人类数据驱动迁移

生数科技发布 Motus2,面向灵巧操作的自进化通用世界模型。模型将行动、预测、评估三种能力统一进共享参数模型,形成 "生成动作→预测未来→评估结果→更新策略" 闭环,并引入轻量级触觉专家模块细化接触动作;首次实现一个模型同时承担策略、模拟器与评估器的闭环自进化。Motus2 基于约 13 万小时第一人称人类数据预训练,经双目与机器人轨迹对齐迁移至灵巧手,在五项真实机器人任务中平均成功率达 84%,较仅人类数据预训练提升 33 个百分点,被视为通用世界模型五级路线从 L3"在世界中行动" 迈向 L4 自主进化的初步探索。

HandEdit 正式开源!因时机器人联合高校构建超 2 亿图像编辑样本

HandEdit 正式开源!因时机器人联合高校构建超 2 亿图像编辑样本

—— 人手操作数据转化为机器人数据

近日,因时机器人联合复旦大学、上海交通大学等高校开源 HandEdit 数据集与评测基准,聚焦第一视角人类到机器人灵巧手的图像编辑:在保持场景与动作意图不变的前提下,将画面中的人手替换为指定机器人构型。HandEdit 已构建超 2 亿个图像编辑样本,覆盖 26 种 URDF 构型、600 多个场景、1100 余种物体和 400 多类任务,并配套统一评测体系。因时 DFX、G2 系列灵巧手已纳入转换链路,为人手操作视频大规模转化为机器人可学习数据提供了新路径。

无问智科携数据基座亮相 IFA2026

无问智科携数据基座亮相 IFA2026

—— 采集生成模拟闭环赋能机器人研发

IFA 2026 柏林现场,无问智科携具身智能数据基座系列产品亮相,展出 CaptureSight 第一视角采集设备、CaptureSuit 全身动捕服、CaptureGlove 灵巧手动捕手套三大硬件,实现视觉、全身姿态、手部动作多模态微秒级同步采集,成本仅为国际同类方案十分之一。同时展示数据基座平台「无垠」、世界模拟器「无穹」与业界首个 Ego2sim 范式平台「无臻」,打通 "采集世界 — 生成世界 — 模拟世界" 闭环,为全球机器人研发提供从采集、处理到仿真评测的全链路基础设施。

大晓机器人首创双手 3D 手形重建

大晓机器人首创双手 3D 手形重建

—— ACE-Ego-Hand 提速 33 倍

大晓机器人联合港中文、南洋理工、上海交大开源第一视角双手 3D 重建模型 ACE-Ego-Hand,产出约 5000 小时训练数据。模型首次将视频生成模型改造为几何编码器,单次前馈输出姿态、形状和 3D 位置,摆脱多步去噪,单卡 A100 约 63.1fps,较 ViDiHand 提速 33 倍;并以双向时空推理补全遮挡与离屏轨迹、摆脱相机标定。在五个基准的 48 项指标中赢得 45 项,可服务产线数采、机器人示教与灵巧手模仿学习。

超维传感发布 HSG 系列数采触觉手套 填补高质量触觉数采设备空白

超维传感发布 HSG 系列数采触觉手套 填补高质量触觉数采设备空白

—— 夯实机器人触觉数据底座

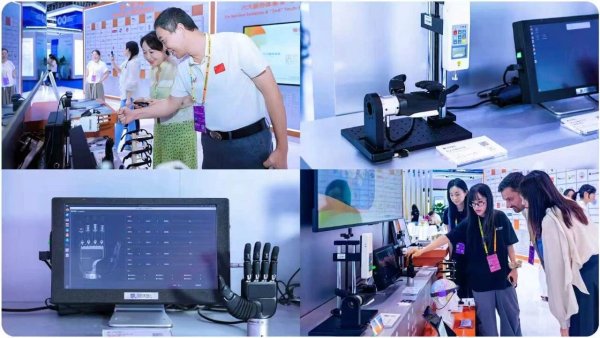
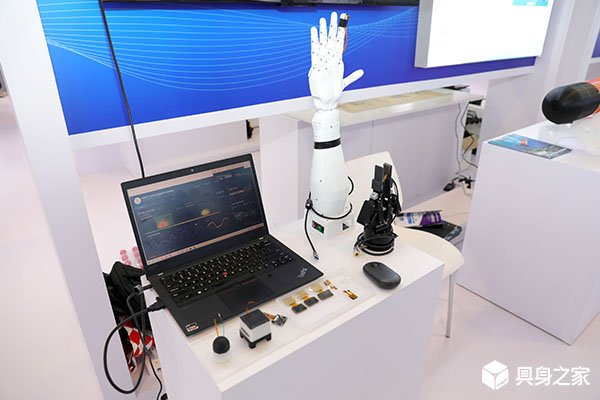
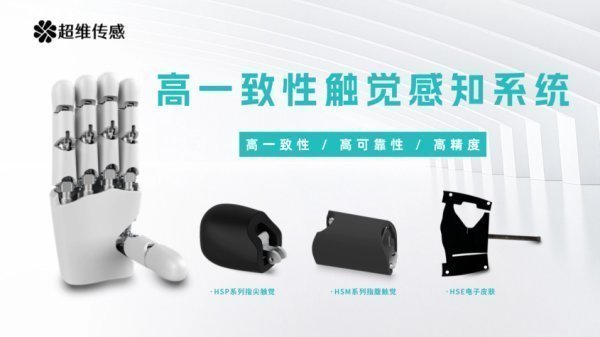
触觉是机器人从 “能看” 走向 “能感” 的关键,但真实触觉数据采集难、一致性与信噪比要求高。超维传感近日发布 HSG 系列数采触觉手套:HSG-T1 集成式整机方案面向新项目,具备高重复性、低噪声、无线作业与出厂预标定等特性;HSG-M1 外置指套可无损兼容存量动捕系统,低成本补齐触觉采集通道。两方案与灵巧手触觉传感器同构,打通数采到执行的全链路,为通用泛化打牢数据底座。

突破灵巧手技术瓶颈 解锁机器人实干能力

突破灵巧手技术瓶颈 解锁机器人实干能力

—— 破解行业不可能三角,打通落地最后壁垒

在人形机器人竞速、跳高性能持续突破的当下,灵巧手成为制约设备实景落地的核心短板。作为机器人交互作业的核心部件,灵巧手深陷高自由度、高可靠性、低成本的行业不可能三角,依托赛事实景试炼与国产供应链迭代,行业正逐步突破硬件、传感、算法多重壁垒,推动机器人从“能动炫技”向“精细实干”升级。