
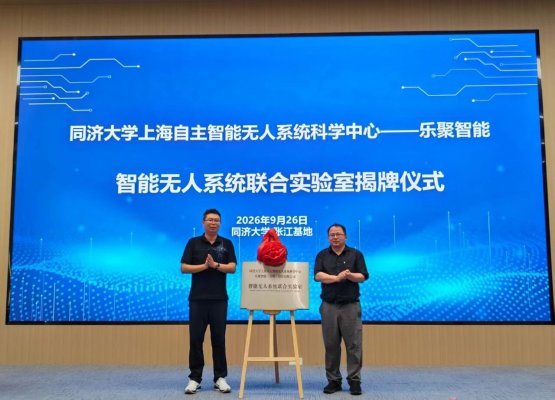
9 月 26 日
同济乐聚智能无人系统联合实验室揭牌仪式在上海自主智能无人系统科学中心举行。此次揭牌标志着双方在智能无人系统与人形机器人领域合作进入实体化平台阶段。
上海自主智能无人系统科学中心何斌教授,王志鹏副教授、周艳敏副教授、刘普泽副教授、郑栋梁副教授、蒋烁副教授,乐聚机器人 CEO 常琳,助理副总裁苏垚、何治成、张大鹏、任广杰等出席活动。
携手共建联合实验室,助力智能无人系统创新发展
上海自主智能无人系统科学中心执行主任何斌表示,人工智能与人形机器人具身智能赛道正高速发展,期待二者深度结合,推进具身 "大小脑融合"。具身智能体是未来的重要方向,落地路径上,需要将动作能力以 MCP 等形式封装调用,并依靠在线学习让机器人在部署中持续迭代适应环境。人才培养应紧扣企业需求,希望双方依托联合实验室,在科研攻关与产业应用等领域开展深度技术合作。
乐聚机器人 CEO常琳表示,智能无人系统作为涵盖感知、决策、控制与协同的底层技术体系,为人形机器人提供了 "大小脑融合" 的架构基础 —— 二者深度结合,方能推动具身智能体从实验室走向真实场景。联合实验室将以真实场景为起点,通过数据回流形成 "大脑+小脑+数据" 闭环,把技术集成进产品,让机器人在工业、巡检等场景真正干活、让具身智能真正用起来,走通产业化与商业化闭环。
实验室由同济大学何斌教授担任主任
将依托同济大学人才科研优势与乐聚机器人产业实践成果让科研攻关与场景需求双向赋能,构建贯通 " 技术攻关 — 场景验证— 规模落地 " 的创新转化链路。
面向具身智能机器人典型商用场景,实验室将重点布局三大攻关方向:
数字孪生与仿真训练
面向工业、特种等典型应用场景,建立高保真数字孪生环境,开发面向人形机器人的仿真训练软件系统。
数据回流与技能进化
建立人形机器人部署时成功与失败数据自动采集、标注与回流机制形成闭环,结合触觉感知等技术,探索人形机器人操作技能的高效进化途径,从而实现精细操作技能的快速生成和持续优化。
面向工业巡检等复杂地形人机共存场景需求,攻克密集人群干扰与多样化地形自主通行难题,研发融合自然语言巡检交互 Agent、高动态局部避障与多地形导航规划的自主巡检机器人,实现人形机器人在真实场景中的泛化通行与自主巡检。
此次联合实验室的正式揭牌是深化双方产学研融合、夯实智能无人系统技术基础的关键举措将助力双方整合前沿实践成果构建科研攻关、人才培育、产业赋能新格局
未来,乐聚将以联合实验室为重要支点将科研能力融入自身技术与场景体系为具身智能产业高质量发展注入新动能。
(来源:乐聚机器人)