
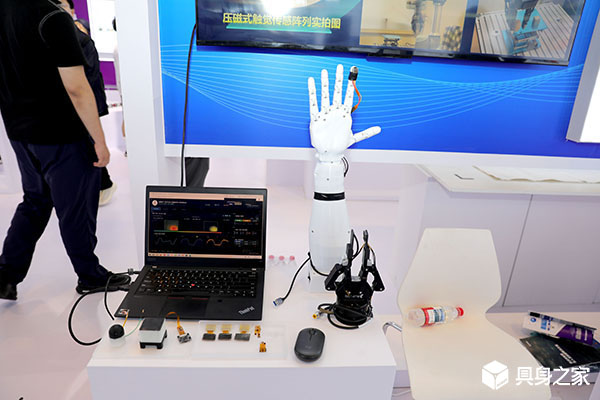
8月7日,中科慧思具身智能产业项目正式落地湖南湘江新区,多款自主研发的新一代机器人灵巧手系列产品集中亮相,全方位展示国产机器人在手部结构设计、精准感知、动态控制、柔性操作等领域的技术突破。本次展出的高速版、模块版、通用版三款灵巧手各有所长,分别在极速响应、耐造适配、柔性操控等维度刷新行业标准,打破了传统机器人手部动作僵硬、精度不足、功能单一的行业瓶颈,充分展现国产具身智能执行端的硬核创新实力。
本次亮相的三款灵巧手形成差异化、体系化的产品矩阵,覆盖不同场景的机器人作业需求,技术表现极具突破性。其中高速版灵巧手主打极致反应速度,动作切换、抓取释放节奏远超常规设备,操作速率快到普通相机仅能捕捉动作残影,实现毫秒级极速作业,适配高频次、快节奏的精密分拣与动态操作场景。模块版灵巧手主打高强度、高适配性,机身结构厚实稳固、抗造耐用,可适配复杂工业工况,同时支持模块化快速换装,能够灵活切换起子、吸盘等多功能工具手指,一机实现拆装、吸附、操作等多元作业,大幅拓宽机器人实操边界。
通用灵巧手则深耕柔性精细化操控领域,主打仿生拟人操作能力,完美复刻人类手部轻拿轻放的操作逻辑。在现场演示中,该款灵巧手可平稳拿捏酥脆薯片、轻柔按压易碎豆腐,全程完好无损、力度精准可控,对软质、易碎、轻薄类物品的拿捏有度、容错率高,彻底改变大众对机器人“要么抓不住、要么抓碎”的固有认知。三款产品各司其职、互补协同,分别针对性解决机器人速度不足、耐用性差、精细度低等核心痛点,构建起全场景机器人手部执行体系。
多款灵巧手的极致性能表现,依托于中国科学院自动化研究所多年积淀的核心技术底座。据中科慧思董事长张正涛介绍,产品搭载自研光电式触觉传感器阵列,凭借独家传感技术架构,实现毫克级超高检测精度,可精准感知物体微小重量变化、表面纹理及接触力度,同时将整体反应延迟控制在10毫秒以内,响应速度、感知精度双双达到行业领先水平。相较于传统机械式触觉传感器,光电传感方案抗干扰能力更强、灵敏度更高、使用寿命更长,为机器人精细化、动态化操作提供核心硬件支撑。
在硬件突破的基础上,中科慧思跳出单纯“硬件炫技”的行业误区,聚焦机器人智能本质,实现感知、执行、思考的全方位进化。团队自研无本体数据采集系统,搭建专属机器人数据迭代闭环,可实时接收灵巧手作业过程中回传的海量实操数据,通过算法筛选、数据训练、模型迭代持续优化操控逻辑与力度阈值。这套体系让机器人不再依靠固定程序被动执行指令,而是通过持续实操学习不断积累经验,自主适配不同材质、不同形态、不同重量的物体,逐步锤炼出成熟的作业“小脑”,真正实现从“机械执行”到“智能操作”的进阶。
长期以来,机器人手部精细操控能力不足,是制约具身智能落地民用、工业复杂场景的关键短板。多数机器人灵巧手要么侧重速度牺牲精度,要么侧重柔性缺乏强度,难以兼顾多场景适配需求。中科慧思系列灵巧手通过分层产品布局与核心技术自研,同时实现极速响应、高强度作业、柔性精细操控三大能力,补齐了国产机器人执行端的核心短板,解决了行业长期存在的实操落地难题。
此次产业落地湘江新区,标志着中科慧思灵巧手技术正式从实验室研发走向产业化落地新阶段。未来,系列灵巧手将广泛应用于工业精密装配、居家服务操作、科研实验、特种作业等多元场景,依托硬件优势与数据迭代能力持续升级,持续提升国产机器人自主操作、自适应作业的核心实力,推动国内具身智能产业从算法突破、整机迭代,全面走向精细化、实用化、规模化落地。