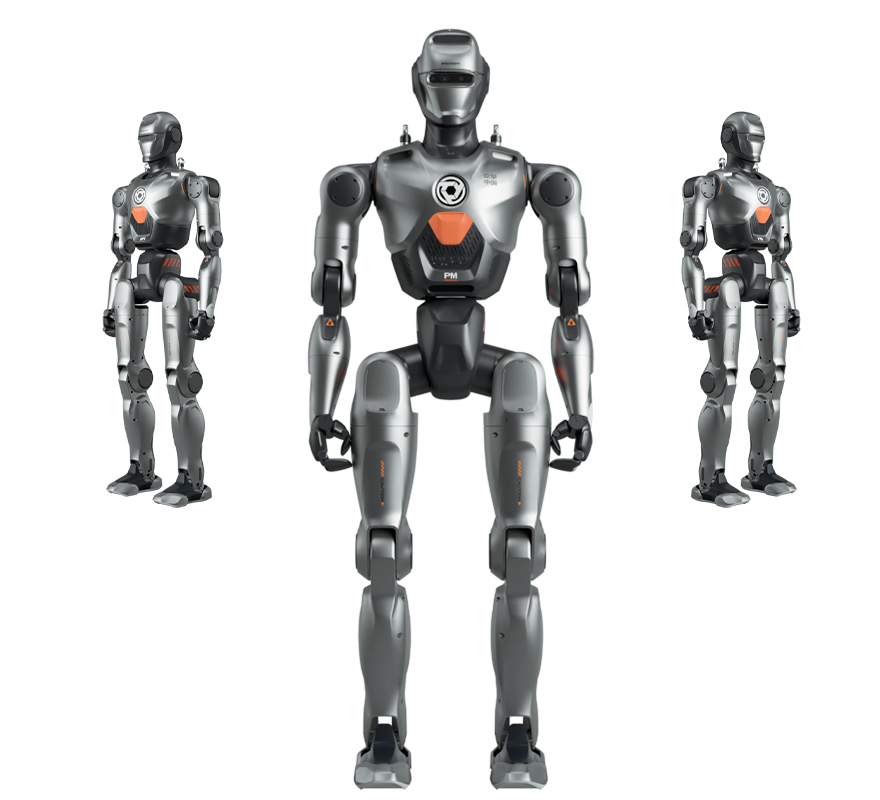
| 高度 | 140cm | 宽度 | 54cm |
| 长度 (厚度) |
29.5cm | 重量 | 44.5kg |
| 续航 时间 |
2h | 总自 由度 |
24 |
| 最高 移速 |
>2m/s | 最大 负载 |
|
| 材质 | 航空铝 | ||
| 工作 环境 |
0℃‑+40℃ | 机身 防护 |
|

|
安全性能 | 拓展能力 |
轻量化高动态路线,国内首批实现人形机器人前空翻的量产机型;运动性能优先,本体定位科研、算法验证平台,而非重型工业作业机器人;